Robotique industrielle et automatisation
Industrie, logistique, construction, cobotique et automatisation.
Des informations datées, replacées dans leur contexte et reliées aux dossiers du site.
Industrie, logistique, construction, cobotique et automatisation.
Robots terrestres mobiles, navigation, localisation et autonomie.
Drones aériens, robotique spatiale, robotique sous-marine et exploration.
Chirurgie, rééducation, dispositifs d’assistance et robotique de santé.
Cultures, élevage, observation et interventions agricoles.
Défense, sécurité, inspection dangereuse et secours.
Humanoïdes, robots domestiques, assistance à la personne et accueil.
Recherche, robotique éducative, jeux, jouets programmables et compétitions.
Intelligence artificielle, vision, systèmes embarqués, mécatronique, bio-inspiration et robotique souple.
Les sujets peuvent croiser plusieurs domaines. Les liens conduisent aux dossiers thématiques ; ils ne constituent pas un filtre automatique de l’ensemble des articles.
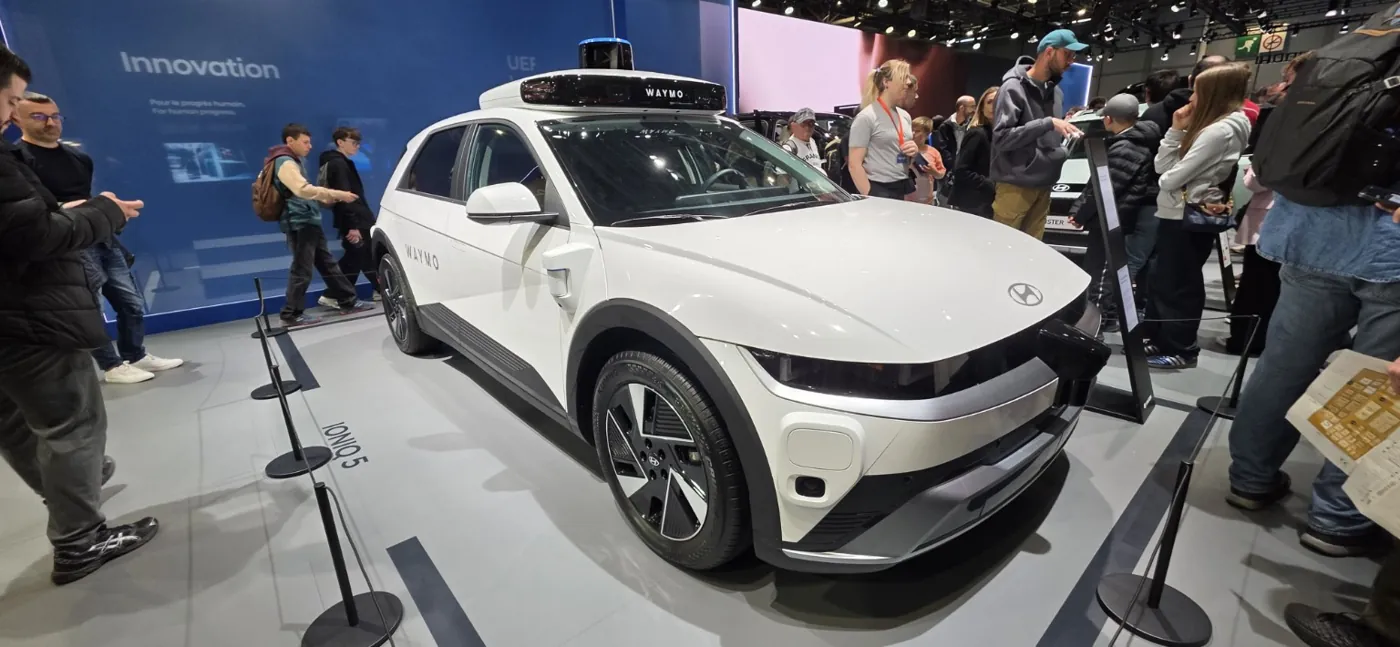
Notre visite du salon, en sept photographies originales : Waymo, Optimus, PIX Moving, Valeo et les technologies qui transforment l’automobile. Un regard personnel sur la place des robots et de ceux qui les construisent.
Dix sujets issus de publications scientifiques et de leurs annonces universitaires. Chaque brève précise sa date, son statut et ses limites. Les travaux plus anciens de 2026 sont conservés comme repères ; une démonstration n’est pas un produit disponible.
Nos sources universitaires et critères de sélection →29 septembre 2026
Une fine couche de cellules musculaires actionne les nageoires d’un petit robot souple. Des impulsions lumineuses commandent ses déplacements dans un labyrinthe aquatique. Cette démonstration explore une nouvelle manière de concevoir des robots biohybrides.
Article de revue · Advanced Functional MaterialsMaheera Bawa et collègues, équipe de Ritu Raman. Démonstration en laboratoire ; les usages environnementaux évoqués restent des perspectives.
Source universitaire ↗Étude · DOI 10.1002/adfm.78065 ↗28 septembre 2026
Le système PRISM étudie les conditions dans lesquelles un humanoïde peut revenir à une position sûre. Carnegie Mellon et Siemens combinent simulations et essais sur un robot pour surveiller les situations où un arrêt présente un risque.
Travaux annoncés pour IROS 2026Équipe de Changliu Liu et Yifan Sun, avec Siemens. Le communiqué annonce une présentation à IROS ; il ne constitue ni une certification ni une garantie générale de sécurité.
Source universitaire ↗17 septembre 2026
Un laboratoire robotisé dispose des miroirs et des lentilles, ajuste leur alignement et corrige certaines perturbations. Le MIT démontre la construction autonome d’une cavité laser sur table, un pas vers l’automatisation d’expériences scientifiques de précision.
Prépublication accessible · présentation IROS annoncéeSeou Choi, Sachin Vaidya et collègues. Le manuscrit est disponible sur arXiv depuis mars 2026 ; l’annonce de septembre n’est pas la date initiale du dépôt. Le laboratoire généraliste reste un objectif.
Source universitaire ↗Manuscrit · arXiv:2603.21496 ↗16 septembre 2026
L’ETH Zurich et des médecins zurichois développent une plateforme pour mieux atteindre les vaisseaux du placenta lors de complications de grossesses gémellaires. Navigation panoramique, commande magnétique et traitement laser ont été associés dans une expérimentation animale.
Article de revue · Science Robotics · précliniqueMichelle Mattille et collègues. Essais de laboratoire et sur une brebis gestante : il ne s’agit pas d’une validation clinique chez l’humain. Des évaluations de sécurité restent nécessaires.
Source universitaire ↗Étude · DOI 10.1126/scirobotics.aed1470 ↗8 septembre 2026 · annonce d’acceptation
L’équipe DRAGON propose une commande centrée sur l’outil d’un drone à rotors inclinables. Les expériences comprennent la poussée sur un tableau et la rotation d’une vanne. L’approche associe conception mécanique, contrôle du mouvement et compensation des perturbations.
Accepté dans IEEE Transactions on RoboticsJinjie Li et collègues. Acceptation annoncée le 8 septembre sur le site du laboratoire ; manuscrit déposé le 18 août 2026. Les essais démontrent des tâches précises, pas une autonomie universelle.
Source universitaire ↗Article · DOI 10.1109/TRO.2026.3731683 ↗Manuscrit accessible sur arXiv ↗4 septembre 2026
L’EPFL et NYU ont testé trois tailles d’un poisson robotisé à queue souple, en laboratoire et dans des cours d’eau. La conception conserve une nage comparable après ajustement à la taille, mais le rendement énergétique ne suit pas aussi simplement.
Article de revue · npj RoboticsNana Obayashi et collègues. Les différences de rendement et de stabilité entre tailles restent importantes ; conserver la nage ne garantit pas la même efficacité énergétique.
Source universitaire ↗Étude · DOI 10.1038/s44182-026-00105-z ↗17 août 2026 · annonce universitaire
Une étude de maisons de retraite japonaises examine les effets de l’adoption de robots sur l’emploi et la rétention du personnel. Les résultats suggèrent une complémentarité avec les soignants, notamment les salariés sous contrats flexibles, plutôt qu’un remplacement systématique.
Article de recherche · Health Affairs ReviewKaren Eggleston, Toshiaki Iizuka, Yong Suk Lee et Ellie Xi. Article publié le 6 août 2026, fondé sur des données de 2017. Résultats liés au contexte japonais et à la méthode économétrique ; pas de conclusion générale pour tous les pays.
Source universitaire ↗Étude · DOI 10.3934/har.2026001 ↗14 août 2026
Des cavités acoustiques transforment des ondes sonores en poussée. Les chercheurs de l’EPFL ont construit de petits bateaux et des véhicules volants ultralégers, sans moteur embarqué. La fréquence du son permet de sélectionner certains mouvements.
Article de revue · Science AdvancesJunsun Hwang et collègues, laboratoire MICROBS. L’énergie provient d’une source sonore extérieure : ces prototypes ne sont pas indépendants de leur dispositif d’excitation.
Source universitaire ↗Étude · DOI 10.1126/sciadv.aef5620 ↗Mars 2026 · référence de revue
TeachingBot adapte le guidage physique de la main au style d’écriture et à la progression de l’apprenant. Le dispositif explore une interaction pédagogique personnalisée. Le catalogue de la NUS référence sa publication dans IEEE Robotics and Automation Letters en mars 2026.
Article de revue · IEEE Robotics and Automation LettersZhimin Hou, Cunjun Yu, David Hsu et Haoyong Yu. Le manuscrit arXiv décrit un essai avec quinze participants. Prépublication initiale de 2023, révisée en 2025 : cette recherche n’a pas commencé en mars 2026.
Source universitaire ↗Article · DOI 10.1109/LRA.2026.3653298 ↗Manuscrit accessible sur arXiv ↗9 février 2026 · publication en ligne
InteLiPlan associe un modèle de langage, des contrôles de faisabilité et l’intervention humaine pour planifier des tâches domestiques. Les auteurs évaluent le système en simulation et sur deux plateformes physiques, avec un calcul embarqué et une gestion des échecs.
Article de revue · IEEE Robotics and Automation LettersKim Tien Ly, Kai Lu et Ioannis Havoutis. Publication de revue en 2026 après une première prépublication en 2024. Les résultats concernent les scénarios testés ; ils ne garantissent pas la réussite dans tout logement.
Source universitaire ↗Article · DOI 10.1109/LRA.2026.3662577 ↗Manuscrit accessible sur arXiv ↗La FDA annonce un atelier les 2 et 3 décembre 2026 sur l’évaluation du rapport bénéfice-risque des dispositifs robotiques dotés de capacités autonomes ou de téléopération à distance. Il s’agit d’un événement à venir aux États-Unis, pas d’une autorisation de nouveaux dispositifs. Source consultée le 4 octobre 2026.
Un document de la FDA daté du 25 septembre 2026 porte sur les dossiers de soumission des dispositifs de chirurgie assistée par robot. Il est présenté comme un projet de recommandations, non destiné à être appliqué en l’état. Le statut provisoire doit rester visible dans toute reprise éditoriale.
Dans son communiqué du 24 septembre 2026, l’IFR annonce un parc mondial de cinq millions de robots industriels en activité en 2025. Il s’agit de données sectorielles publiées par une fédération professionnelle. Le parc installé et les installations annuelles sont deux indicateurs différents ; ils ne mesurent pas tous les robots, notamment les robots de loisir.
Un communiqué du CNRS du 3 février 2026 présente le programme PEPR Robotique dans le cadre de France 2030. Il vise notamment les enjeux de mobilité, de perception, de manipulation et de sobriété. C’est une annonce de programme de recherche, pas la preuve que toutes les solutions visées sont déjà disponibles.
Chaque actualité doit préciser la date de la source, le lieu, le statut de l’annonce et le lien original. Une démonstration n’est pas un déploiement ; une publication scientifique n’est pas une certification. Avant publication, nous recherchons une seconde source lorsque l’annonce repose sur une performance commerciale ou une affirmation controversée.
L’IFR publie son rapport World Robotics 2026 : le parc mondial atteint environ cinq millions de robots industriels en 2025. Ce chiffre sectoriel décrit le parc installé, pas les seules ventes annuelles.
La FDA soumet à consultation un projet de recommandations pour les dossiers de dispositifs de chirurgie assistée par robot. Le texte est provisoire, non contraignant et ne constitue pas une nouvelle autorisation de mise sur le marché.
La NASA présente des essais terrestres réalisés en juillet : un drone et deux rovers coopèrent pour repérer des zones et collecter des données. Il s’agit d’une expérimentation, pas d’une mission spatiale opérationnelle.
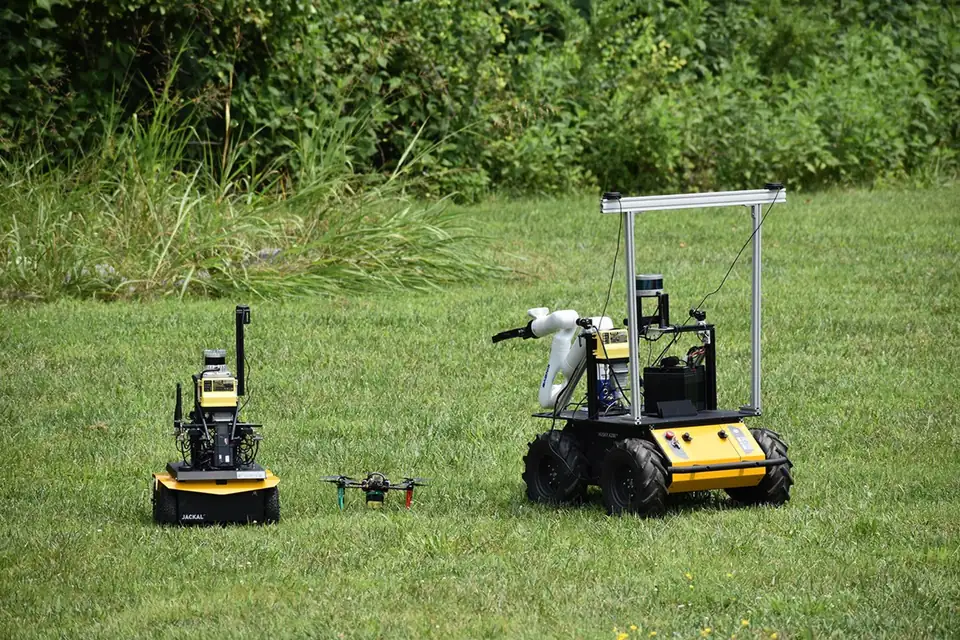
L’AID présente la quatrième édition de CoHoMa, dont la démonstration est prévue du 15 juin au 1er juillet 2027. L’annonce concerne un programme d’expérimentation de drones et de robots terrestres, sans établir leurs performances futures.
Le dossier « Le siècle des robots » du CNRS propose une vidéo sur la bio-inspiration. La vidéo a été produite en 2025 : ce repère est conservé pour distinguer le dossier récent de la date du travail présenté.
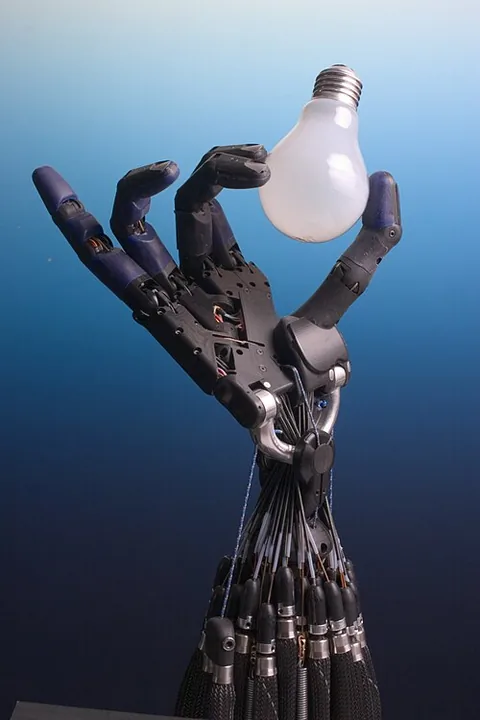
La fédération RoboCup rapporte un match de football opposant deux équipes de onze robots humanoïdes à Incheon. Cette annonce de l’organisateur illustre un défi de recherche ; elle ne décrit pas les épreuves RoboCupJunior.
Références consultées le 4 octobre 2026.