Robotique industrielle et automatisation
Des bras manipulateurs aux cellules de production, comprendre comment les robots travaillent dans l’industrie.
Les sous-domaines de cette page
Industrie, logistique, construction, cobotique et automatisation.
Produire, assembler, déplacer des biens et construire : des usages qui partagent des méthodes sans avoir tous les mêmes contraintes.
Définition et usages
L’IFR reprend une définition fondée sur un manipulateur programmable, à plusieurs axes, destiné aux applications industrielles. Les architectures articulées, cartésiennes, SCARA ou parallèles répondent à des contraintes différentes. Un robot n’est qu’un élément de la cellule : outils, pièces, logiciels et protections déterminent aussi son usage.
Approfondir le domaine
Applications et choix techniques
Assemblage, soudage, manutention, emballage et palettisation font partie des usages présentés par l’IFR. Pour comparer des solutions, il faut préciser la tâche, la charge manipulée, l’espace disponible et la répétabilité recherchée, plutôt que comparer uniquement l’apparence des machines.
Collaboration et sécurité
Un robot collaboratif ne rend pas une installation automatiquement sûre. L’INRS invite à examiner les risques liés au robot, à l’outil, à la pièce et à l’environnement. La prévention se prépare dès l’intégration et tient compte des situations de travail.
Historique et filiations
La branche industrielle suit le passage des manipulateurs programmables aux cellules de production, puis aux usages collaboratifs. Retrouvez les repères de l’industrie dans la chronologie générale.
Retrouver cette branche dans l’arbre général →Actualité du domaine
Vision robotique · annonce constructeurABB : apprendre la vision aux robots avec AI Robot Trainer
ABB associe acquisition d’images, apprentissage et déploiement pour faciliter les applications de vision industrielle. Notre article explique le passage de la perception au mouvement et les performances qu’il faudra vérifier en atelier.
Images de l’atelier → modèle de perception → localisation de la pièce → mouvement du robot.
Schéma pédagogique original NewsRobotique, simplifié.Également dans cette veille
Neuron AI : NEURA associe vision, toucher et mémoire →
À relire : le parc mondial de robots industriels
24 septembre 2026 · IFR · fédération professionnelleCinq millions de robots industriels en activité en 2025
L’IFR publie son rapport World Robotics 2026 : le parc mondial atteint environ cinq millions de robots industriels en 2025. Ce chiffre sectoriel décrit le parc installé, pas les seules ventes annuelles.
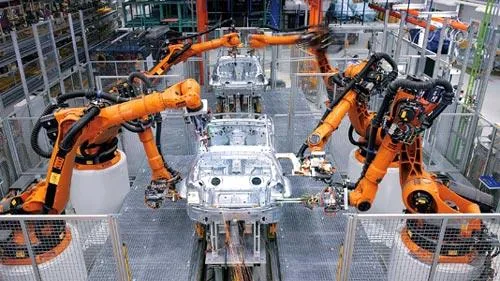
Crédit : ISAPUT · 2015 · Photo originale ↗ · CC BY-SA 4.0 ↗
Adaptation : redimensionnement et conversion WebP. Les images sous CC BY-SA conservent cette licence.
Aspect juridique actuel
Machines, intégration et sécurité au travail
Au 4 octobre 2026, la transition entre la directive Machines 2006/42/CE et le règlement 2023/1230 reste à anticiper : le règlement s’applique principalement le 20 janvier 2027. Une installation collaborative nécessite aussi une analyse des risques.
Parcours professionnels
Choisir une voie par durée d’études, puis explorer les formations et leurs établissements. Ces rapprochements thématiques ne constituent pas des offres d’emploi.
Sources et références
Références consultées le 4 octobre 2026.
- IFR — Robots industriels ↗Fédération professionnelle
- INRS — Identification des risques ↗Prévention des risques professionnels