Au Mondial de l’Auto 2026, la voiture intelligente est partout. Pourtant, au fil des allées, une autre impression s’impose : les robots qui construisent ces véhicules restent presque invisibles. Cette visite laisse entrevoir une industrie qui parle désormais autant de données, d’autonomie et de logiciels que de mécanique — mais raconte encore trop peu ceux qui fabriquent les automobiles.
C’est avec ce regard, celui de NewsRobotique, que nous avons parcouru le salon parisien. Non pour dresser un catalogue de nouveautés, mais pour comprendre ce que l’automatisation change réellement, de l’usine jusqu’à la route. Et, surtout, pour distinguer les technologies qui fonctionnent déjà des ambitions encore à concrétiser.
Des usines très présentes dans la réalité, beaucoup moins sur les stands
L’automobile fait partie des industries qui ont le plus contribué au développement de la robotique. Depuis des décennies, des bras articulés soudent les carrosseries, déposent les peintures, manipulent les pièces et accompagnent les opérations d’assemblage. Dans les ateliers, les techniciens, les automaticiens, les ingénieurs et les opérateurs font évoluer ces machines au quotidien. Sans cette organisation, les véhicules exposés au salon n’existeraient pas sous leur forme actuelle.
Il y avait donc une certaine frustration à ne pas rencontrer davantage cette dimension industrielle pendant notre visite. Une véritable cellule robotisée en fonctionnement, un robot collaboratif ou la présentation concrète d’un poste d’assemblage auraient permis de relier le produit fini à sa fabrication. Ce qui manque n’est pas seulement le spectacle de la machine : c’est aussi la visibilité des femmes et des hommes qui la conçoivent, la programment et l’entretiennent.
Le constat mérite toutefois d’être nuancé. L’espace consacré à la filière française présentait des innovations industrielles, notamment chez Valeo, FORVIA et Dassault Systèmes. Mais la production y apparaissait surtout sous forme d’écrans, d’infographies et de démonstrations numériques. La robotique n’avait pas disparu ; elle était simplement devenue moins tangible pour le visiteur.
Valeo : l’IA quitte le laboratoire pour accompagner toute la chaîne automobile
Le parcours proposé par Valeo résumait assez bien cette évolution. On y découvrait l’intelligence artificielle appliquée aux systèmes embarqués, aux outils de conception et au fonctionnement des usines. Une présentation évoquait l’utilisation de l’IA pour accélérer la recherche et développement ; une autre affichait la proportion de code produite avec des outils d’IA selon le périmètre retenu par l’équipementier.
Le chiffre de 35 % photographié sur le stand impressionne, mais il ne doit pas être interprété comme une mesure de qualité ou comme la preuve que la conception logicielle devient autonome. Le code généré exige toujours des spécifications, des essais, une validation et, dans les fonctions critiques, des exigences de sûreté particulièrement rigoureuses. L’intérêt est ailleurs : l’IA s’insère désormais dans le travail quotidien des équipes techniques et promet d’en modifier les méthodes.
La transformation touche aussi la production. En exploitant les mesures issues des machines, la vision industrielle et les historiques de fonctionnement, des systèmes d’analyse peuvent aider à repérer des défauts ou à anticiper des incidents. L’IA ne remplace pas la robotique industrielle ; elle ajoute une capacité d’interprétation aux machines et aux processus qui la composent.
Avec Waymo, la voiture prend les caractéristiques d’un robot mobile
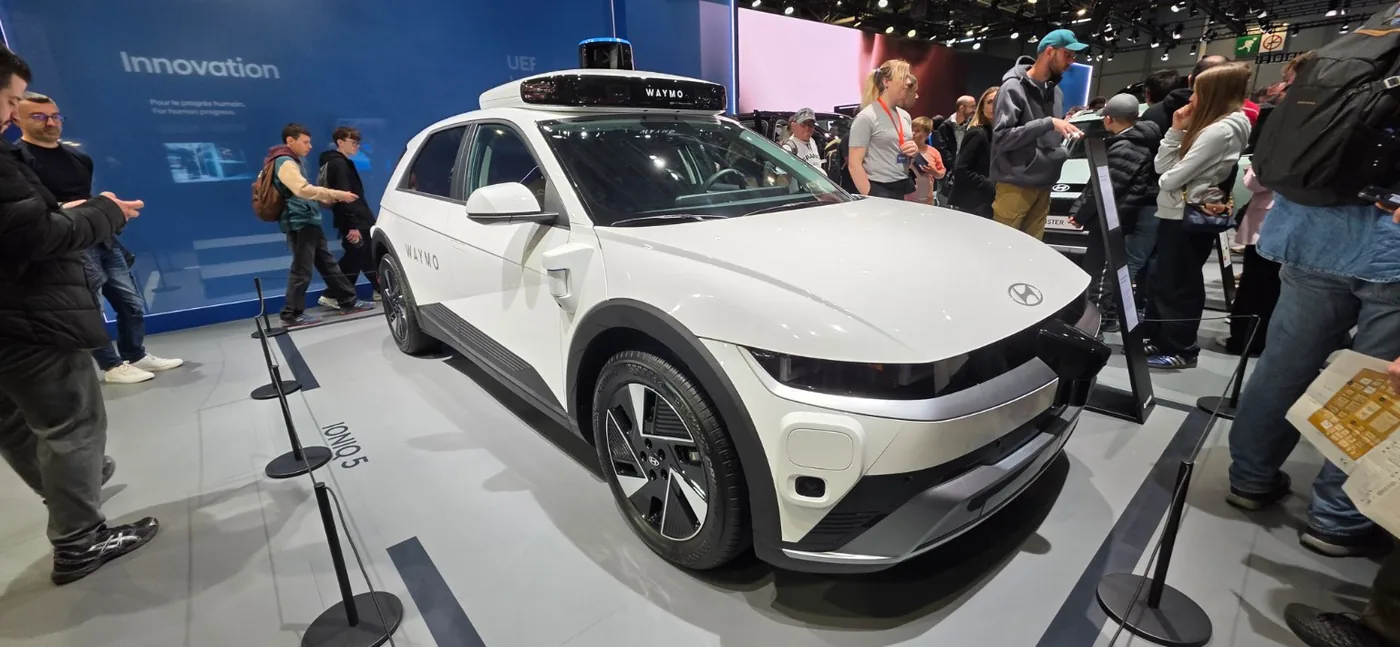
La Hyundai IONIQ 5 équipée de la technologie Waymo constituait l’un des objets les plus parlants de cette visite. Au premier regard, on reconnaît un SUV électrique. En observant son toit, ses capteurs et ses équipements de perception, on comprend qu’il s’agit aussi d’une plateforme robotique capable d’appréhender un environnement routier complexe.
Son fonctionnement repose sur une succession d’opérations qui rappellent la robotique mobile : percevoir l’espace, se localiser, reconnaître les autres usagers, prévoir certains mouvements puis décider d’une trajectoire. Les caméras, radars et LiDAR contribuent à cette lecture de l’environnement, tandis que les logiciels de planification commandent les déplacements du véhicule. Tout l’enjeu consiste à répéter ces opérations de façon suffisamment fiable, dans un contexte où chaque situation peut être différente.
Waymo vise une automatisation de niveau 4 dans des domaines d’exploitation définis. Ce n’est pas une autonomie universelle : les conditions géographiques, opérationnelles et environnementales comptent. Cette limite est fondamentale pour éviter de mettre sur le même plan un robotaxi exploité dans une zone donnée et une voiture simplement équipée d’aides avancées à la conduite.
Une expérience consacrée à la conduite automatisée, mais pas au niveau 5
À l’extérieur des halls, l’« Expérience Voitures Autonomes » constituait un prolongement particulièrement utile des présentations statiques. Un espace pédagogique proposait d’expliquer comment un véhicule détecte son environnement, analyse les situations et réagit. Des essais encadrés sur route ouverte permettaient ensuite aux visiteurs de découvrir certains systèmes avancés de conduite automatisée.
Le Mondial annonçait notamment des démonstrations de Tesla et XPENG. Tesla mettait à disposition des Model 3 pour présenter son FSD supervisé ; XPENG faisait découvrir son système NGP. Il ne s’agissait toutefois pas d’une démonstration de conduite de niveau 5. Le dispositif officiel mentionnait le « niveau 2++ », expression commerciale et informelle qui reste rattachée au niveau 2 de la classification SAE : le véhicule peut prendre en charge la direction et la vitesse, mais le conducteur conserve une obligation de surveillance permanente.
Cette précision est loin d’être un détail. L’impression d’une conduite réalisée par la machine peut être forte, sans que le système soit pour autant habilité à fonctionner sans conducteur. Le Centre d’Essais général, auquel participait notamment BYD, proposait par ailleurs la découverte de nombreux véhicules ; il ne faut pas confondre cet espace avec les démonstrations spécialisées de conduite automatisée.
Les deux photographies de cet espace disent finalement beaucoup de l’intérêt du salon : au-delà des discours, elles montrent une tentative de faire comprendre au public les capacités réelles et les limites des systèmes actuels. C’est une démarche essentielle à mesure que le vocabulaire de l’autonomie s’invite dans la communication automobile.
Tesla : entre les promesses du Cybercab et le silence d’Optimus
Chez Tesla, le Cybercab captait immédiatement l’attention. Sa silhouette dorée, ses portes à ouverture spectaculaire et son absence de commandes de conduite traditionnelles mettent en scène une mobilité pensée autour du transport sans chauffeur. Le véhicule traduit une ambition claire : que le déplacement automobile devienne un service automatisé plutôt qu’une activité que l’on doit nécessairement piloter soi-même.
Mais l’objet exposé n’était pas une démonstration de conduite. La présence d’un prototype sur un podium ne dit rien, à elle seule, de la capacité d’un logiciel à gérer les imprévus, à respecter l’ensemble des règles routières ou à fonctionner dans des conditions météorologiques difficiles. Comme souvent en robotique, la différence entre une architecture prometteuse et un système mature se mesure lors des essais et de l’exploitation réelle.
Un peu plus loin, le robot humanoïde Optimus apparaissait derrière une vitrine. Sa morphologie, ses articulations et ses mains traduisaient les ambitions de Tesla au-delà du secteur automobile. Reste que, sur place, aucune démonstration dynamique ne permettait d’évaluer ses performances de manipulation, de déplacement ou d’autonomie. Ce choix d’exposition illustrait presque notre impression générale : le robot était bien présent, mais davantage comme une promesse que comme une machine au travail.
Le chien-robot et PIX Moving : des machines que l’on peut enfin approcher
Les robots physiques n’étaient pourtant pas complètement absents des allées. Sur un stand chinois, un petit quadrupède à l’allure de chien attirait le regard avec ses yeux lumineux et sa silhouette volontairement expressive. Il rappelait combien les progrès de la locomotion robotique s’accompagnent aujourd’hui d’un travail sur l’apparence et sur l’acceptation par le public. Son modèle exact et ses capacités autonomes n’étant pas établis, mieux vaut s’en tenir à ce que la photographie permet de constater : un robot quadrupède était présenté aux visiteurs.
Une proposition plus originale encore se trouvait chez PIX Moving. L’entreprise défend l’idée de plateformes mobiles qui pourraient devenir des lieux de service autant que des moyens de transport. Dans l’un des véhicules photographiés, un bras robotisé était présenté derrière un comptoir, avec un gobelet maintenu dans sa pince. L’image est simple, mais ouvre une perspective intéressante : la rencontre entre robotique mobile et robotique de manipulation au sein d’un même espace.
Il faut cependant distinguer les fonctions. Un véhicule autonome dans un périmètre défini, un bras réalisant une séquence automatique et un service entièrement indépendant de l’humain ne recouvrent pas le même niveau d’autonomie. L’association reste néanmoins révélatrice d’une évolution : l’automobile pourrait devenir une plateforme de services robotisés, au-delà de sa fonction de transport.
Du cockpit connecté au véhicule défini par logiciel
À mesure que la visite avançait, un fil conducteur se dessinait. Qu’il soit question des fonctions d’IA chez FORVIA, des communications présentées par OPmobility ou des cockpits numériques de Valeo, la voiture apparaît de moins en moins comme un assemblage figé de composants électroniques. Elle devient un système informatique dont certaines fonctions évoluent au fil de ses mises à jour.
Le concept de Software-Defined Vehicle, ou véhicule défini par logiciel, résume cette tendance. Une architecture logicielle davantage centralisée permet d’ajouter ou d’améliorer certaines fonctions, de coordonner des calculateurs et d’intégrer plus facilement de nouveaux services. Cela suppose aussi une cybersécurité durable, car les systèmes de conduite, les réseaux de données et les fonctions connectées doivent rester protégés pendant toute la vie du véhicule.
Les démonstrations d’éclairage adaptatif rappelaient par ailleurs qu’une innovation peut être remarquable sans forcément relever de l’IA. Modifier très précisément un faisceau lumineux pour éclairer la route sans éblouir les autres usagers demande des capteurs et une commande électronique élaborés ; cela ne fait pas automatiquement du phare un système intelligent au sens de l’apprentissage automatique.
Ce vocabulaire mérite donc d’être employé avec rigueur. Connecté, automatisé, robotisé et autonome ne sont pas synonymes, même lorsque ces propriétés coexistent dans un même véhicule.
L’usine existe aussi dans le monde virtuel
Chez Dassault Systèmes, la présentation consacrée au jumeau virtuel ramenait la visite du côté de la conception et de la fabrication. Il s’agit de créer une représentation numérique d’un objet ou d’un processus, suffisamment structurée pour en simuler le comportement, étudier des évolutions et, dans certains cas, confronter le modèle à des données mesurées.
Pour l’automobile, ces outils peuvent servir à évaluer des configurations mécaniques, des processus d’assemblage ou des stratégies de contrôle avant de multiplier les prototypes physiques. Dans une usine robotisée, une cellule peut être simulée afin d’anticiper les collisions, de tester les trajectoires de bras ou de préparer l’intégration d’un nouvel équipement.
C’est un progrès réel, mais difficile à raconter au public avec quelques écrans. Là encore, une démonstration faisant dialoguer un jumeau numérique et une machine physique aurait permis de rendre ce changement plus concret. Elle aurait surtout montré que l’IA industrielle ne flotte pas dans les nuages : elle interagit avec des moteurs, des outils, des matériaux et des personnes.
Du véhicule intelligent au véhicule utile : l’exemple des secours
Le démonstrateur Renault Vision 4Rescue constituait une autre forme de rencontre entre automobile, automatisation et mission humaine. Conçu avec les partenaires de la Software République et les acteurs du secours, ce véhicule associe communications et équipements spécialisés, dont un drone embarqué destiné à offrir un point de vue complémentaire sur une zone d’intervention.
L’intérêt n’est pas de remplacer les pompiers, mais de leur fournir des moyens supplémentaires pour observer, échanger des informations et coordonner une opération. La distinction entre un drone télépiloté et un drone autonome reste ici essentielle : posséder une capacité de vol automatisé ne signifie pas qu’un appareil puisse décider seul de toute une mission.
Ce type de projet montre néanmoins que l’intelligence automobile peut servir à autre chose qu’au confort ou au transport individuel. Dès lors qu’il accueille des capteurs, des moyens de communication et des équipements robotisés, un véhicule peut devenir un véritable support opérationnel.
La recherche et la formation, maillons indispensables
Une autre rencontre rappelait enfin que la mobilité automatisée se construit aussi dans les écoles et les laboratoires. Le véhicule de démonstration présenté par l’ESIGELEC mettait en avant le travail d’équipes de recherche autour des systèmes embarqués et de la perception. À côté des grandes marques, ces projets ont leur place : ils contribuent à préparer les professionnels qui développeront et contrôleront les prochaines générations de véhicules.
Ils soulignent aussi un point souvent oublié. L’autonomie ne repose pas uniquement sur un logiciel spectaculaire, mais sur un ensemble de compétences : robotique, électronique, automatique, informatique, traitement du signal, sécurité fonctionnelle et essais sur le terrain.
Et les robots qui fabriquent les voitures, dans tout cela ?
Au terme de cette visite, le contraste demeure. Le Mondial de l’Auto 2026 montre avec enthousiasme une voiture qui perçoit son environnement, se connecte aux autres systèmes, évolue grâce aux logiciels et peut automatiser une partie croissante de ses déplacements. Les exemples de Waymo, Tesla, PIX Moving ou des équipementiers européens donnent à voir une transformation profonde, bien au-delà de la seule motorisation.
Mais l’industrie automobile ne commence pas au moment où un véhicule quitte l’usine. Elle commence bien avant, dans les bureaux d’études, les ateliers, les laboratoires, au milieu des machines et auprès des équipes qui les font fonctionner. En accordant davantage de place à cette réalité, le salon pourrait raconter une histoire plus complète de l’innovation : celle des robots qui fabriquent les voitures, autant que celle des voitures qui apprennent à se conduire.
Ce n’est pas une opposition entre l’homme, la machine et l’intelligence artificielle. C’est précisément leur articulation qui constitue la véritable révolution. Et c’est sans doute cette partie de l’aventure industrielle que nous aimerions voir davantage au prochain rendez-vous.
La robotique automobile ne commence pas lorsque la voiture se met à conduire seule. Elle intervient bien avant, dès sa conception et tout au long de sa fabrication.