IA & COGNITION · HISTOIRE DOCUMENTÉE

L’histoire de l’IA et de la robotique cognitive

Des premières machines capables de réagir à leur environnement aux robots qui apprennent, raisonnent et agissent dans le monde physique.

Comment passe-t-on d’un circuit sensible à la lumière à un robot capable de suivre une consigne ? Cette histoire réunit des idées mathématiques, des programmes et des machines qui perçoivent leur environnement. Les progrès ne suivent pas une ligne unique : raisonnement symbolique, comportements réactifs et apprentissage se croisent.

Un repère essentiel : l’intelligence artificielle peut être un logiciel sans corps. La robotique cognitive étudie des fonctions telles que percevoir, décider et apprendre dans une interaction physique. Aucune de ces fonctions ne constitue à elle seule une preuve de conscience.

Ce qui distingue un robot : un mécanisme complexe n’est pas automatiquement un robot. Le vocabulaire ISO retient un mécanisme actionné et programmé, doté d’un certain degré d’autonomie pour effectuer des déplacements, des manipulations ou des positionnements. Les précurseurs mécaniques et les fondements informatiques sont distingués ici des robots fonctionnels.

L’intelligence artificielle n’est pas indispensable à tous les robots, mais elle ouvre des perspectives majeures pour leur permettre de mieux percevoir leur environnement, d’apprendre et de s’adapter à de nouvelles situations.

Repères : ISO 8373:2021 — vocabulaire · IFR — définitions et méthodes.

Sélection pédagogique · Documentation au 13 octobre 2026 · Les dates précisent le jalon : article, prototype, annonce ou produit.

Les grandes étapes, en un regard

1843 · AUX ORIGINES DE LA PROGRAMMATION

Ada Lovelace : imaginer les possibilités d’une machine programmable

Ada Lovelace · machine analytique de Charles Babbage
Royaume-Uni · Publication de notes théoriques

Fondements théoriques
Jalon : précurseure de l’informatique ; pas un robot fonctionnel ni une IA réalisée en 1843.

En 1843, Ada Lovelace publie sa traduction d’un mémoire de Luigi Federico Menabrea sur la machine analytique, accompagnée de notes. La note G détaille une procédure de calcul des nombres de Bernoulli pour cette machine.

Elle envisage aussi des opérations sur des symboles, au-delà du seul calcul numérique, notamment en musique. Cette vision de la programmation élargit la réflexion sur les possibilités des machines.

Son lien avec l’histoire de l’IA

La machine analytique n’a pas été achevée du vivant de Lovelace : il s’agit d’un travail sur une machine projetée. Dans la note G, elle souligne également que la machine réalise ce que nous savons lui ordonner ; Turing discutera cette réserve en 1950. Ce jalon précède la constitution de l’IA comme discipline et ne doit pas être présenté comme la création d’un robot cognitif.
1943–1960 · Des idées aux premières machines

1943

Modéliser un neurone

Warren McCulloch et Walter Pitts
États-Unis

Fondements théoriquesApprentissage
Nature du jalon : Innovation théorique

Un modèle mathématique relie des neurones idéalisés à des opérations logiques. Il ouvre une voie pour étudier le calcul dans des réseaux.

Comprendre ce jalon

Ces neurones sont des abstractions, pas une reproduction complète du cerveau. L’article pose un fondement conceptuel ; il ne décrit ni un robot autonome ni les grands réseaux entraînés actuels.

1948–1949

Cybernétique et tortues électroniques

Norbert Wiener · William Grey Walter
États-Unis · Royaume-Uni

Fondements théoriquesCognition incarnée
Nature du jalon : Livre fondateur et prototypes

La cybernétique étudie commande et communication par rétroaction. Les tortues de Grey Walter explorent des comportements à partir de circuits et de capteurs.

Comprendre ce jalon

Le livre de Wiener paraît en 1948 ; les premières tortues sont développées à la fin des années 1940. Elles réagissent notamment à la lumière et aux obstacles. La tortue conservée au Science Museum est un exemplaire plus tardif, daté de 1950–1952 : ne pas confondre l’histoire du projet et celle de l’objet photographié.

1950

Interroger l’intelligence des machines

Alan Turing
Royaume-Uni

Fondements théoriques
Nature du jalon : Article scientifique

Turing propose un jeu d’imitation pour rendre la discussion sur l’intelligence des machines plus concrète.

Comprendre ce jalon

Le texte traite aussi d’apprentissage et de machines numériques. Une réussite conversationnelle n’est pas, à elle seule, une preuve de conscience ou de compétence dans le monde physique. Ce jalon concerne une méthode de questionnement, pas le lancement d’un robot.

1956

Dartmouth : un domaine prend son nom

John McCarthy, Marvin Minsky, Nathaniel Rochester, Claude Shannon et participants
États-Unis

Fondements théoriquesRaisonnement symbolique
Nature du jalon : Atelier de recherche

L’atelier d’été de Dartmouth devient un jalon fondateur de l’intelligence artificielle comme domaine de recherche.

Comprendre ce jalon

La proposition est écrite le 31 août 1955 ; l’atelier a lieu en 1956. Cette date conventionnelle rassemble des ambitions et des chercheurs : elle ne signifie pas que toutes les idées d’IA apparaissent ce jour-là, ni qu’un acte officiel crée juridiquement la discipline.

1960–1980 · Percevoir, représenter et planifier

1966–1972

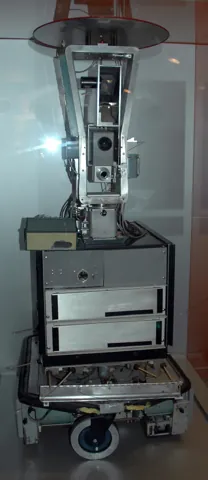
Shakey : percevoir et planifier

SRI International · équipe de Charles Rosen
États-Unis

Raisonnement symboliqueCognition incarnée
Nature du jalon : Prototype de laboratoire
Shakey exposé au Computer History Museum, photographie de 2007

Shakey exposé au Computer History Museum, photographie de 2007. Marshall Astor ; recadrage Sanchom · Photographie originale · CC BY-SA 2.0. Réduction et conversion WebP, même licence.

Shakey associe perception, représentation de l’environnement et planification pour agir dans un espace aménagé.

Comprendre ce jalon

Une caméra et des capteurs alimentent des programmes qui décomposent une consigne en actions. Le robot peut déplacer des objets simples et suivre des trajets dans des conditions contrôlées. Son importance est de relier raisonnement et déplacement ; sa lenteur et son environnement simplifié rappellent les limites du prototype.

Années 1970–1980

L’essor des systèmes experts

Équipes universitaires et industrielles · héritage de DENDRAL
Plusieurs pays

Raisonnement symbolique
Nature du jalon : Logiciels spécialisés

Des connaissances de spécialistes sont organisées en règles pour résoudre des problèmes dans un domaine précis.

Comprendre ce jalon

Les archives DENDRAL montrent les racines de cette démarche en chimie dès les années 1960. Les systèmes experts se développent ensuite, mais acquérir et maintenir les connaissances devient difficile. Leur efficacité dans un domaine ne garantit pas une adaptation générale. Un système expert n’est pas nécessairement un robot.

1980–2000 · Le corps au cœur de la cognition

1985–1986

Réagir plutôt que tout reconstruire

Rodney Brooks · MIT
États-Unis

Cognition incarnée
Nature du jalon : Architecture et robots de recherche

Des couches de comportements coordonnent directement capteurs et actions : éviter un obstacle peut primer sur une exploration.

Comprendre ce jalon

Le mémo MIT de 1985, suivi de la publication de 1986, expose une architecture par subsomption. Cette approche montre qu’une action utile ne requiert pas toujours un modèle symbolique central complet. Elle ne supprime pas toutes les formes de planification : elle propose une autre organisation du contrôle.

Années 1990

Cog : étudier la cognition avec un corps

Rodney Brooks et équipe · MIT
États-Unis

Cognition incarnéeInteraction
Nature du jalon : Plateforme de recherche

Cog explore comment les capacités perceptives et motrices se construisent dans l’interaction avec le monde et les personnes.

Comprendre ce jalon

Le projet est engagé dans les années 1990. Un torse humanoïde, des bras et des caméras permettent d’étudier coordination, attention et interaction. La cognition incarnée souligne le rôle du corps et de l’environnement ; le robot ne constitue pas une démonstration de conscience artificielle.

1997–2000

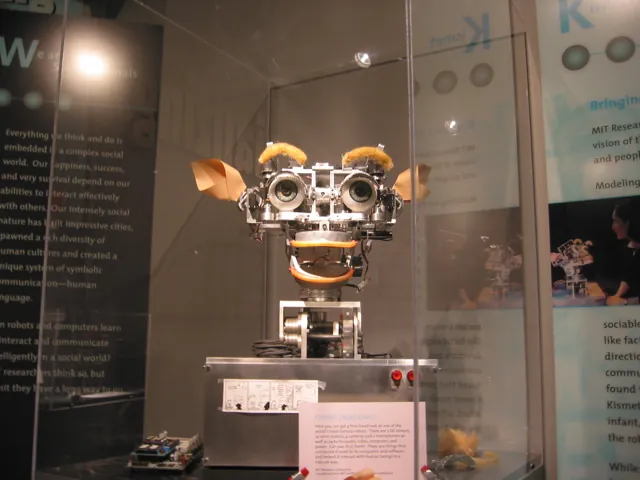
Kismet : les signaux sociaux

Cynthia Breazeal et équipe · MIT
États-Unis

Cognition incarnéeInteraction
Nature du jalon : Prototype ; thèse en 2000
Kismet exposé au MIT Museum, photographie de 2006

Kismet exposé au MIT Museum, photographie de 2006. Polimerek · Photographie originale · CC BY-SA 3.0. Réduction et conversion WebP, même licence.

Une tête expressive oriente son attention et produit des signaux facilitant l’échange avec une personne.

Comprendre ce jalon

Kismet associe perception visuelle et auditive, attention et expressions. Les travaux de la fin des années 1990 sont documentés dans la thèse de mai 2000. L’inspiration du développement infantile concerne la conception des interactions : une émotion affichée ne prouve pas une émotion vécue.

1999–2010 · Compagnons et autonomie en mouvement

1999

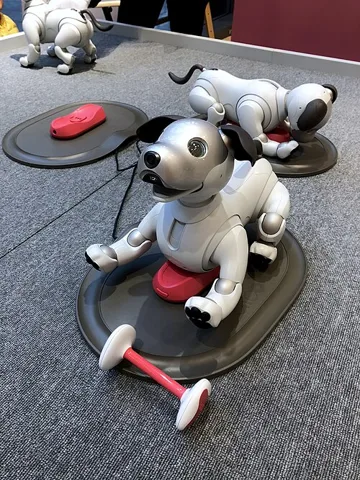
AIBO : un compagnon dans la maison

Sony · ERS-110
Japon

InteractionCognition incarnée
Nature du jalon : Produit commercial

Sony annonce AIBO le 11 mai 1999. Les commandes ouvrent le 1er juin, avec des expéditions prévues au début de juillet.

Comprendre ce jalon

Le chien robotique combine capteurs, mouvements et comportements qui évoluent avec les interactions. Il rend visible une autonomie spécialisée auprès du grand public. Les descriptions de personnalité sont celles d’un comportement conçu par logiciel, pas d’une conscience. La galerie montre séparément une génération de 2018.

2000

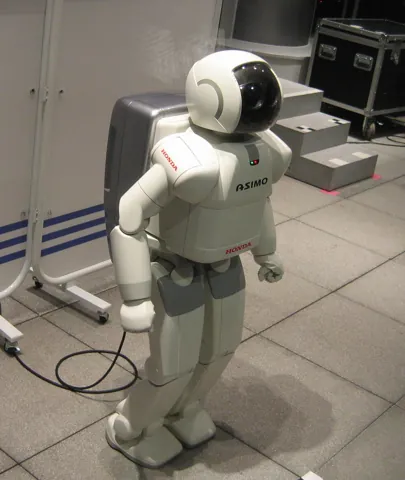
ASIMO : avancer dans un monde humain

Honda
Japon

Cognition incarnéeInteraction
Nature du jalon : Démonstrateur technologique
ASIMO photographié en février 2005 ; une génération postérieure à sa présentation de 2000

ASIMO photographié en février 2005 ; une génération postérieure à sa présentation de 2000. Poppy · Photographie originale · CC BY-SA 3.0. Réduction et conversion WebP, même licence.

ASIMO est présenté le 20 novembre 2000. Sa marche bipède illustre les progrès du contrôle du mouvement.

Comprendre ce jalon

La commande prédictive adapte l’équilibre lors des changements de trajectoire. Les fonctions évoluent au fil des générations. Le communiqué initial décrit aussi une commande par station ou contrôleur portable : ne pas lui attribuer dès 2000 toutes les capacités autonomes et interactives développées ultérieurement.

2004–2005

Le défi du désert

DARPA · équipes participantes, dont Stanford
États-Unis

Cognition incarnéeApprentissage
Nature du jalon : Compétition expérimentale

Aucun véhicule ne termine le parcours de 2004. En 2005, cinq équipes arrivent au bout ; Stanford remporte le défi.

Comprendre ce jalon

Le second Grand Challenge se déroule le 8 octobre 2005. Ces véhicules doivent associer perception et décision pour se déplacer sans pilote sur le parcours. Terminer une course définie ne signifie pas résoudre toute la conduite autonome en ville ou par n’importe quel temps.

2010–2020 · Apprendre à partir de données

Années 2010 · repère 2012

L’apprentissage profond change la vision

Alex Krizhevsky, Ilya Sutskever et Geoffrey Hinton
Canada

Apprentissage
Nature du jalon : Résultat scientifique

AlexNet illustre en 2012 les progrès de la classification d’images par un réseau profond entraîné avec des accélérateurs graphiques.

Comprendre ce jalon

Les réseaux neuronaux et l’apprentissage profond ont une histoire antérieure aux années 2010. Ce jalon contribue à leur essor, particulièrement en vision. Identifier une catégorie dans une image ne suffit cependant pas à saisir un objet : localisation, contrôle et contraintes physiques restent nécessaires.

2016

AlphaGo : apprendre et explorer

DeepMind
Royaume-Uni · match en Corée du Sud

Apprentissage
Nature du jalon : Performance dans un jeu

En mars 2016, AlphaGo remporte quatre des cinq parties contre Lee Sedol.

Comprendre ce jalon

Le programme associe apprentissage et recherche pour choisir ses coups. Ce résultat marque l’IA spécialisée, mais AlphaGo n’est pas un robot physique et ne démontre pas une intelligence capable d’accomplir toutes les tâches humaines. Le transfert vers la manipulation demande d’autres données et d’autres contraintes.

2017

Transformer : relier les informations

Ashish Vaswani et coauteurs
États-Unis · équipes de recherche

Fondements théoriquesApprentissage
Nature du jalon : Architecture publiée

L’architecture Transformer organise le traitement de séquences autour de mécanismes d’attention.

Comprendre ce jalon

Le premier dépôt de l’article date du 12 juin 2017 ; les expériences portent notamment sur la traduction. Les travaux robotiques ultérieurs réemploient ces idées pour traiter observations et actions. Un Transformer ne confère pas à lui seul la compréhension physique ou la sécurité d’un robot.

2022–2024 · Les modèles rencontrent les robots

2022

RT-1 : apprendre à partir de démonstrations

Google Robotics et coauteurs
États-Unis

ApprentissageVision · langage · action
Nature du jalon : Modèle de recherche

RT-1 traduit observations et consignes en actions pour plusieurs tâches de manipulation.

Comprendre ce jalon

Le dépôt initial paraît en décembre 2022. Les démonstrations réalisées avec des robots alimentent un Transformer de commande. RT-1 est le modèle qui pilote une plateforme physique, pas le nom d’un robot universel. Les résultats dépendent des tâches, des données et des situations testées.

2023

RT-2 : vision, langage et action

Google DeepMind et coauteurs
Équipe internationale

ApprentissageVision · langage · action
Nature du jalon : Modèle de recherche

RT-2 rapproche les connaissances de modèles vision-langage et les données d’actions robotiques.

Comprendre ce jalon

Les actions sont représentées de manière à être prédites par le modèle. La présentation de juillet 2023 rapporte des expériences de manipulation et de transfert de concepts. L’association VLA ouvre de nouvelles possibilités, sans garantir la fiabilité hors des conditions d’évaluation.

2024

Octo : une politique adaptable

UC Berkeley, Stanford, Carnegie Mellon et Google DeepMind
États-Unis · collaboration

ApprentissageVision · langage · action
Nature du jalon : Modèle et recherche ouverts

Octo explore des politiques généralistes adaptées à différentes plateformes et configurations de capteurs.

Comprendre ce jalon

Présenté à RSS 2024, le modèle est préentraîné sur des données Open X-Embodiment. Il peut recevoir des consignes ou des images de but, puis être ajusté à une nouvelle configuration. Généraliste désigne ici un éventail de tâches et de robots évalués, pas une compétence universelle.

2024

π0 : des instructions aux gestes

Physical Intelligence et coauteurs
États-Unis

ApprentissageVision · langage · action
Nature du jalon : Premier dépôt ; publication RSS 2025

π0 associe un modèle vision-langage à une génération d’actions par flow matching.

Comprendre ce jalon

Le premier dépôt est daté du 31 octobre 2024 ; l’article est ensuite publié à RSS 2025. Les expériences couvrent plusieurs plateformes et des manipulations telles que le pliage. Il faut distinguer préentraînement, adaptation et performances sur les tâches évaluées.

2025–2026 · Vers l’intelligence physique

2025

Gemini Robotics et Robotics-ER

Google DeepMind
Équipe internationale

ApprentissageVision · langage · action
Nature du jalon : Annonce et rapport de recherche

L’annonce du 12 mars présente deux rôles : agir par un modèle VLA et raisonner sur l’espace par un modèle ER.

Comprendre ce jalon

Les démonstrateurs associent modèles et plateformes physiques, notamment des systèmes de manipulation. Le raisonnement sur l’environnement doit être relié à un contrôleur et à des protections. Une vidéo réussie ne mesure pas à elle seule la fréquence des erreurs ou la sûreté d’un déploiement.

2025

GR00T N1 : une base pour humanoïdes

NVIDIA Research et coauteurs
Équipe internationale

ApprentissageVision · langage · action
Nature du jalon : Modèle de fondation de recherche

GR00T N1 combine un traitement vision-langage et un module de génération d’actions pour humanoïdes.

Comprendre ce jalon

Le travail de mars 2025 utilise notamment des données réelles et simulées. L’architecture à deux rythmes sépare raisonnement et commande rapide. Le vocabulaire de systèmes 1 et 2 est une analogie de conception, pas une preuve de pensée humaine. Les performances restent liées aux plateformes et aux évaluations décrites.

2026

IA physique : progresser, mesurer, sécuriser

Universités et équipes industrielles
Recherche internationale

Cognition incarnéeApprentissageVision · langage · action
Nature du jalon : État documenté au 13 octobre 2026

Les recherches abordent la coordination du corps, la dextérité, les longues séquences et l’adaptation entre robots.

Comprendre ce jalon

L’annonce Gemini Robotics 2 du 30 juillet distingue modèle VLA, raisonnement ER et exécution locale. Elle rapporte aussi des difficultés persistantes en manipulation à plusieurs doigts. Ces résultats et la synthèse Stanford 2026 sont des repères ; ils ne prouvent pas qu’un robot peut travailler de façon fiable dans tout environnement inconnu.

Sept chapitres pour comprendre les filiations

1943–1960 : les origines

Les neurones idéalisés de McCulloch et Pitts, la cybernétique et le jeu d’imitation proposent des façons différentes de penser la machine. Une boucle de rétroaction permet de corriger un comportement à partir de ce qui est observé ; un modèle logique permet d’étudier un calcul. Dartmouth donne ensuite un nom et un programme collectif à la recherche en IA.

Il ne faut pas raconter cette période comme l’apparition soudaine d’un cerveau artificiel. Les théories, les circuits et les méthodes d’évaluation ont des objectifs distincts. Ils constituent des outils pour les générations suivantes.

1960–1980 : les robots commencent à raisonner

Shakey met en relation des descriptions de son environnement, des objectifs et une suite d’actions. La planification cherche comment atteindre un état souhaité : pour déplacer une boîte, il faut d’abord se positionner correctement.

Les systèmes experts organisent de leur côté des connaissances dans des domaines limités. Le raisonnement symbolique fournit des outils puissants, mais un robot doit aussi faire face à des perceptions incertaines, à des changements et à des objets réels. C’est cette distance entre représentation et monde qui nourrit les approches suivantes.

1980–2000 : la cognition se construit dans l’action

Brooks défend une organisation en comportements directement reliés aux capteurs. Cog étudie le rôle de la coordination perceptive et motrice ; Kismet explore les signes qui rendent une interaction sociale possible.

La cognition incarnée pose que le corps, les possibilités d’action et l’environnement comptent dans la construction des capacités. Il ne s’agit pas d’opposer définitivement réaction et raisonnement : les architectures peuvent les combiner. L’apparence humaine et les expressions sont des interfaces, pas des attestations de conscience.

1999–2010 : des robots interactifs à l’autonomie en mouvement

AIBO propose une expérience domestique fondée sur des mouvements et des réactions. ASIMO rend visible la maîtrise progressive de la marche bipède. Les défis DARPA confrontent des véhicules autonomes à un parcours réel.

Ces projets n’ont ni le même public ni la même maturité : produit de divertissement, démonstrateur humanoïde et compétition de recherche. Chaque progrès répond à un problème particulier. La réussite d’un parcours ou d’une démonstration ne prouve pas une autonomie générale et permanente.

2010–2020 : la révolution de l’apprentissage profond

Les réseaux profonds apprennent des représentations à partir d’exemples. AlexNet marque la vision en 2012 ; AlphaGo associe apprentissage et recherche dans le jeu de go. Les Transformers facilitent ensuite le traitement de relations dans les séquences.

Ces innovations logicielles bénéficient à la perception et à la commande, mais passer de données numériques à un geste reste difficile. Une action a une durée, une force et des conséquences physiques. Les données, le contrôle du robot et son environnement doivent donc être considérés ensemble.

2022–2024 : les modèles d’IA rencontrent la robotique

RT-1 apprend sur des démonstrations ; RT-2 rapproche vision, langage et actions. Octo étudie l’adaptation à différentes configurations ; π0 explore une commande basée sur un modèle vision-langage et des actions continues.

Le mot politique désigne ici la règle apprise qui produit une action à partir des observations, pas une opinion. Une politique généraliste peut couvrir plusieurs tâches tout en échouant hors de ses données. L’ajustement au matériel et l’évaluation sur de nouvelles situations restent centraux.

2025–2026 : vers l’intelligence artificielle physique

Gemini Robotics et GR00T N1 structurent de nouvelles recherches sur des modèles capables de piloter des plateformes physiques. Les travaux plus récents s’intéressent aussi à la coordination du corps, à la dextérité et aux séquences longues.

Intelligence physique est une expression utilisée pour ces systèmes qui doivent agir sous les contraintes du monde réel. Elle ne définit pas un seuil unique atteint par toute une industrie. Démonstrations, articles, accès aux modèles et déploiements sont des étapes différentes ; la robustesse doit être mesurée pour chaque usage.

Comment fonctionne un robot cognitif ?

Perception → Interprétation → Décision → Action → Rétroaction. Touchez ou ouvrez chaque étape au clavier pour suivre la prise d’une tasse. Ce schéma pédagogique représente des fonctions : les modèles réels peuvent en fusionner plusieurs.

1. Perception

Les capteurs produisent des observations : images, son, distance, position ou effort.

Exemple : Le robot voit une tasse sur une table.

2. Interprétation

Le système extrait des informations utiles, avec une incertitude qu’il faut considérer.

Exemple : Il estime la position de la tasse et distingue son anse.

3. Décision

Un planificateur ou une politique choisit une action compatible avec le but et les contraintes.

Exemple : Il sélectionne une trajectoire qui évite l’obstacle.

4. Action

Les commandes entraînent les moteurs ; vitesse, forces et collisions doivent être contrôlées.

Exemple : La pince approche et saisit la tasse.

5. Rétroaction

De nouvelles mesures permettent de vérifier le résultat et d’ajuster la commande.

Exemple : Si la tasse glisse, le système corrige sa prise ou s’arrête.

Réseaux neuronaux et apprentissage automatique

Un réseau transforme des entrées en sorties à l’aide de paramètres. L’apprentissage ajuste ces paramètres sur des exemples ou des retours. Un modèle appris conserve des limites liées aux données et à l’objectif.

Vision et langage

La vision estime des objets, des positions ou des mouvements à partir d’images. Le traitement du langage relie une instruction aux informations utiles ; une phrase plausible peut néanmoins conduire à une mauvaise action.

Planification et renforcement

La planification organise des étapes pour atteindre un but. L’apprentissage par renforcement ajuste une politique selon des récompenses ; il ne signifie pas que tous les robots apprennent librement pendant leur utilisation.

Intelligence incarnée, VLA et IA physique

L’intelligence incarnée étudie le rôle du corps et de l’interaction. Un VLA relie vision, langage et actions. L’IA physique insiste sur la nécessité d’agir sous des contraintes matérielles ; tous les systèmes autonomes n’utilisent pas une IA générative.

Robots et projets emblématiques

Les images sont des photographies authentiques, créditées et datées. Les archives sans licence suffisamment claire sont reliées par un lien, sans reprise de leurs visuels. Un même nom ne désigne pas toujours une seule génération.

Capacités, objectifs et limites

Ce qui est démontré

Des systèmes réalisent des manipulations, suivent des consignes et transfèrent certaines capacités entre plateformes. Les articles précisent les tâches et les protocoles ; les annonces des fabricants présentent leurs propres résultats.

Ce qu’il reste à rendre robuste

Les environnements inconnus, objets déformables, contacts fins, pannes et longues séquences peuvent provoquer des erreurs. Apprendre une tâche nouvelle exige encore des données, une adaptation ou une supervision selon le système.

Travailler avec les humains

Une collaboration utile demande des limites explicites, des moyens d’arrêt, une protection des données et une responsabilité claire. Comprendre une consigne ne suffit pas à juger qu’elle est sûre ou acceptable.

Les perspectives ne sont pas des faits acquis

Des robots plus généralistes constituent un objectif de recherche. Une présentation réussie ne prouve ni la conscience, ni une autonomie universelle, ni une disponibilité commerciale. Le progrès se juge aussi à la fréquence des erreurs, aux ressources utilisées et aux conditions de déploiement.

Sources et références

Publications originales, archives de laboratoires, institutions et fabricants. Les communications commerciales documentent une annonce ; elles ne constituent pas une validation indépendante de toutes les performances. Le premier dépôt d’un article est distingué de sa publication ultérieure. Cette sélection historique n’est pas un inventaire exhaustif des dernières recherches.

Photographies et licences

  • Shakey exposé au Computer History Museum, photographie de 2007 — Marshall Astor ; recadrage Sanchom ; notice originale ; CC BY-SA 2.0. Version réduite et convertie en WebP.
  • Kismet exposé au MIT Museum, photographie de 2006 — Polimerek ; notice originale ; CC BY-SA 3.0. Version réduite et convertie en WebP.
  • ASIMO photographié en février 2005 ; une génération postérieure à sa présentation de 2000 — Poppy ; notice originale ; CC BY-SA 3.0. Version réduite et convertie en WebP.
  • aibo ERS-1000 de 2018 ; ce n’est pas l’ERS-110 de 1999 — KKPCW, photographie du 20 janvier 2018 ; notice originale ; CC BY-SA 4.0. Version réduite et convertie en WebP.

NewsRobotique · FJVR · Méthode éditoriale · À propos · Mentions légales · Contact

FREN