Histoire de la robotique médicale et de santé
Des premiers bras chirurgicaux aux microrobots thérapeutiques
Les robots aident à guider des instruments, répéter des exercices, transporter du matériel ou accompagner une interaction. Cette histoire relie les machines aux besoins des patients et des équipes, tout en distinguant recherches, essais, commercialisation et décisions réglementaires.
Un robot médical ne devient pas médecin : son usage s’inscrit dans une prise en charge et une responsabilité humaines.
Documentation : 12 octobre 2026 · Sélection pédagogique, non exhaustive · Chaque date désigne le jalon décrit.

1983–1991 · Les premiers assistants
Positionner, guider et transporter : les premiers robots répondent à des tâches bien délimitées.
Arthrobot
Brian Day, James McEwen et Geof Auchinleck
Canada
Un assistant commandé à la voix aide à positionner un membre pendant une intervention orthopédique.
Fonctionnement et importance historique
La robotique commence ici par une aide mécanique à l’équipe, pas par un chirurgien autonome. Les récits historiques divergent : le témoignage d’Auchinleck situe l’idée en 1983, la construction en 1984 et une première intervention le 12 mars 1985. La plage de dates évite de présenter 1983 comme une date clinique incontestée.
PUMA 200
Équipe de Yik San Kwoh · bras Unimation
États-Unis
Un bras industriel est adapté au positionnement d’un guide pour une biopsie cérébrale sous contrôle tomodensitométrique.
Fonctionnement et importance historique
La précision dépend du recalage entre les images, le patient et le robot. Les travaux pionniers sont associés à 1985 ; la publication originale de 1988 documente l’amélioration du positionnement. Le robot ne réalise pas seul une opération cérébrale complète.
PROBOT
Brian Davies et équipe · Imperial College / Guy’s Hospital
Royaume-Uni
PROBOT explore la résection de tissu prostatique à l’intérieur d’un volume défini par le chirurgien.
Fonctionnement et importance historique
Le jalon clinique décrit par Imperial College est avril 1991. Il faut le distinguer des recherches de la fin des années 1980. L’automatisation concerne une tâche délimitée, avec préparation et responsabilité médicales ; elle ne signifie pas autonomie générale.
HelpMate
Transitions Research Corporation
États-Unis
Un robot mobile transporte des objets dans les couloirs hospitaliers.
Fonctionnement et importance historique
La navigation associe une représentation de l’environnement et des capteurs pour éviter les obstacles. La publication de 1989 constitue le repère documentaire retenu : elle ne fixe pas à elle seule une date universelle de commercialisation. La logistique libère du temps sans réaliser un acte médical.
1991–1994 · Mesurer et préparer
La planification osseuse et la rééducation ouvrent de nouvelles applications.
MIT-MANUS
Neville Hogan, Hermano Krebs et collègues · MIT
États-Unis
Un dispositif interactif accompagne les mouvements du bras et mesure les efforts pour la rééducation.
Fonctionnement et importance historique
MIT-MANUS est documenté dès 1991. En mars 1994, le MIT décrit des essais prévus à l’automne. Mesure et assistance permettent d’étudier des exercices reproductibles ; la pertinence dépend de la situation du patient et du programme thérapeutique.
ROBODOC
Integrated Surgical Systems · travaux avec IBM
États-Unis
ROBODOC prépare le fémur pour la pose d’une prothèse de hanche, selon une planification issue de l’imagerie.
Fonctionnement et importance historique
Les archives du Smithsonian décrivent l’autorisation d’une étude humaine limitée à Sacramento en 1992–1993. Il s’agit d’un jalon d’essai, à distinguer d’une autorisation commerciale générale. Le fraisage osseux est une tâche spécialisée préparée et supervisée.
IRCAD
Jacques Marescaux et son équipe
France · Strasbourg
L’IRCAD développe un environnement de recherche, de formation et d’échanges en chirurgie mini-invasive.
Fonctionnement et importance historique
Son trentième anniversaire en 2024 situe la création en 1994. La contribution ne se limite pas à une machine : former les équipes, partager des pratiques et mener des travaux expérimentaux accompagne l’évolution des techniques.
1999–2005 · Consoles et compagnons
Chirurgie à distance, marche guidée et accompagnement sensoriel : plusieurs voies se développent.
da Vinci
Intuitive Surgical
États-Unis
Le chirurgien commande des instruments articulés depuis une console, avec visualisation du champ opératoire.
Fonctionnement et importance historique
Le rapport d’Intuitive situe les premières ventes hors États-Unis au deuxième trimestre 1999. La FDA rend une décision 510(k) le 11 juillet 2000 pour des usages déterminés. Les indications évoluent ensuite : cette décision ne vaut pas autorisation de toute intervention ni autorisation française.
Opération Lindbergh
Jacques Marescaux et équipe · IRCAD · système ZEUS
France / États-Unis
Le 7 septembre 2001, une équipe à New York opère une patiente à Strasbourg pour une ablation de la vésicule biliaire.
Fonctionnement et importance historique
L’intervention utilise ZEUS, et non da Vinci. La transmission des commandes montre le rôle crucial de la latence, de la fiabilité des communications et de l’équipe auprès de la patiente. Ce succès historique ne signifie pas que la téléchirurgie transatlantique devient une pratique courante.
Lokomat
Hocoma · collaboration avec Balgrist
Suisse
Une orthèse motorisée guide les jambes sur tapis roulant avec soutien du poids du corps.
Fonctionnement et importance historique
Le fabricant situe la mise sur le marché en 2001. L’appareil permet d’organiser des exercices de marche répétitifs, avec réglages et suivi thérapeutiques. Un entraînement guidé ne garantit pas une récupération identique pour chaque patient.
PARO
Takanori Shibata · AIST
Japon
Ce robot en forme de jeune phoque réagit au contact et à des stimulations sensorielles.
Fonctionnement et importance historique
L’annonce de 2004 précède les ventes japonaises documentées depuis 2005. PARO peut servir de support à une interaction accompagnée. Il n’est pas un animal vivant et ne remplace ni les relations humaines ni une prise en charge ; son acceptabilité dépend de la personne et du contexte.
2007–2014 · Des trajectoires à la mobilité
La neurochirurgie, les exosquelettes et les prothèses motorisées franchissent des jalons réglementaires.
ROSA Brain
Medtech · Bertin Nahum
France · Montpellier
ROSA accompagne des gestes neurochirurgicaux en reliant la planification et le positionnement d’un bras robotisé.
Fonctionnement et importance historique
Le document de base de Medtech distingue les étapes de développement et de certification. Le guidage aide l’équipe à atteindre des trajectoires planifiées. ROSA Brain ne doit pas être confondu avec les systèmes ROSA destinés ultérieurement à d’autres spécialités, dont le genou.
ReWalk
Argo Medical Technologies / ReWalk Robotics
Israël / États-Unis
Un exosquelette motorisé assiste certains utilisateurs présentant une lésion médullaire dans la station debout et la marche.
Fonctionnement et importance historique
2014 est ici une étape réglementaire américaine, pas la date d’invention. Sélection de l’utilisateur, formation et conditions d’utilisation restent déterminantes. L’assistance mécanique ne répare pas la moelle épinière et ne convient pas automatiquement à toutes les personnes paralysées.
DEKA Arm
DEKA Research and Development
États-Unis
Une prothèse de membre supérieur motorisée coordonne plusieurs articulations pour réaliser des tâches fonctionnelles.
Fonctionnement et importance historique
Les systèmes de commande exploitent des signaux de l’utilisateur. L’évaluation s’intéresse aux tâches réellement accomplies, pas seulement au nombre de moteurs. Une prothèse remplace une fonction manquante ; un exosquelette assiste un membre présent : leurs objectifs et contraintes diffèrent.
2019–2022 · Interfaces et petites échelles
Les signaux cérébraux et la manipulation de cellules élargissent les recherches.
Clinatec · interface cerveau–exosquelette
CEA · CHU Grenoble Alpes · équipe d’Alim-Louis Benabid
France
Un participant tétraplégique contrôle des mouvements d’un exosquelette à partir de signaux cérébraux enregistrés par des implants.
Fonctionnement et importance historique
La démonstration publiée dans The Lancet Neurology est une preuve de concept expérimentale. Le dispositif est utilisé dans un environnement contrôlé avec soutien de sécurité : il ne démontre pas une marche libre autonome à domicile ni une solution commerciale disponible pour tous.
Microrobots pour manipuler des cellules
ISIR · CNRS / Sorbonne Université
France
Des objets microscopiques commandés par des pièges optiques permettent de manipuler des cellules.
Fonctionnement et importance historique
Cette recherche combine manipulation, perception et retour de force. L’article original est de septembre 2022 ; une republication de 2025 ne constitue pas une nouvelle invention. Une manipulation cellulaire en laboratoire n’est pas un traitement réalisé dans le corps humain.
2024–2026 · Retour de force et microrobots
Les systèmes commercialisés progressent tandis que d’autres restent expérimentaux.
da Vinci 5
Intuitive Surgical
États-Unis
La cinquième génération apporte notamment un retour de force et des évolutions de la plateforme de commande.
Fonctionnement et importance historique
L’annonce du fabricant décrit une décision réglementaire américaine et un déploiement initial progressif. Les fonctions d’assistance et de calcul ne font pas du système un chirurgien autonome. Une amélioration technique doit être distinguée d’un bénéfice clinique établi pour chaque indication.
Microrobots guidés par apprentissage
Daniel Ahmed et équipe · ETH Zurich
Suisse
Des microrobots entraînés par apprentissage sont dirigés par ultrasons dans des canaux reproduisant des réseaux vasculaires.
Fonctionnement et importance historique
L’étude de juin 2025 associe simulation et expériences microfluidiques. Les canaux de laboratoire ne sont pas les vaisseaux d’un patient traité. Le travail explore la navigation ; il ne démontre pas une thérapie humaine autonome autorisée.
Capsules magnétiques à visée thérapeutique
Bradley Nelson, Salvador Pané et équipes · ETH Zurich
Suisse
Des capsules contenant des particules magnétiques sont guidées et étudiées pour délivrer localement des substances.
Fonctionnement et importance historique
L’annonce de novembre 2025 décrit des modèles vasculaires et des essais chez de grands animaux. La présentation de janvier 2026 expose les perspectives de recherche. Malgré leur potentiel, ces travaux ne sont pas une preuve d’usage clinique courant chez l’humain ; sécurité, élimination et évaluation restent essentiels.
Six familles, six besoins de santé
Chirurgie
Des guides de trajectoire aux consoles, le robot transmet, stabilise ou exécute une tâche planifiée. PUMA, ROBODOC, PROBOT, da Vinci et ROSA illustrent des modes de contrôle différents. L’équipe choisit les indications, vérifie le système et gère les complications.
Rééducation
MIT-MANUS et Lokomat permettent de mesurer et répéter des mouvements avec une assistance réglée. La répétition n’est pas à elle seule une garantie d’efficacité : exercices, effort du patient et suivi du thérapeute restent essentiels. Le domicile ajoute des contraintes de sécurité et d’encadrement.
Prothèses et exosquelettes
DEKA Arm remplace des fonctions du membre supérieur ; ReWalk assiste la mobilité d’un utilisateur équipé. Ajustement, entraînement, énergie, coût et sélection conditionnent l’usage. Une preuve de concept cérébrale comme Clinatec reste distincte d’un produit pour la vie quotidienne.
Robotique hospitalière
HelpMate montre l’intérêt de la logistique autonome : transport de fournitures et déplacements dans les couloirs. Le robot doit cohabiter avec patients et professionnels. Fiabilité, accès aux zones et organisation des flux déterminent le gain réel.
Assistance et accompagnement
PARO sert de médiateur sensoriel et relationnel. La personne doit pouvoir accepter ou refuser l’interaction. Les robots ne remplacent pas une présence humaine et ne doivent pas susciter des attentes thérapeutiques non démontrées.
Microrobotique médicale
Manipuler des cellules, naviguer dans des canaux ou guider des capsules ouvre des recherches prometteuses. Les résultats in vitro et chez l’animal ne sont pas des soins humains disponibles. Biocompatibilité, contrôle, localisation et élimination doivent être évalués.
La France : recherche, formation et précision
À Strasbourg, l’IRCAD relie recherche et formation depuis 1994 ; l’opération Lindbergh de 2001 illustre une contribution majeure à la téléchirurgie. À Montpellier, Medtech développe ROSA Brain à partir de 2007, avant les jalons CE et FDA.
À Grenoble, Clinatec associe des équipes hospitalières et du CEA autour des interfaces cérébrales. À Paris, les recherches de l’ISIR, du CNRS et de Sorbonne Université explorent la manipulation de cellules. Ces exemples couvrent des niveaux de maturité différents et ne forment pas un classement des établissements.
Perspectives : avancer sans confondre promesse et soin
IA et contrôle humain
L’IA peut contribuer à la perception, à l’analyse d’images ou à la planification. Une autonomie de navigation ou de positionnement ne signifie pas une autonomie de décision médicale. Le retour de force de da Vinci 5 et l’apprentissage des microrobots répondent à des fonctions différentes.
Hôpital, domicile et accompagnement
L’assistance logistique et les exercices à domicile peuvent élargir les usages. Leur intérêt doit être établi dans le contexte réel : supervision, maintenance, accessibilité, acceptabilité et protection des personnes comptent autant que la démonstration technique.
Sécurité, données et réglementation
Les dispositifs médicaux destinés au marché européen relèvent d’un cadre d’évaluation et de surveillance, notamment du règlement 2017/745. Une décision FDA concerne les États-Unis et des usages précis ; elle n’équivaut pas à une autorisation universelle.
La cybersécurité doit être suivie pendant le cycle de vie : accès, mises à jour, communications et continuité d’usage. Les données des patients, le consentement et la responsabilité doivent être examinés avec les équipes compétentes. Une annonce industrielle ne prouve pas à elle seule un bénéfice clinique supérieur.
Sources et références
Priorité aux publications originales, organismes publics, laboratoires et documents contemporains. Les fabricants documentent leurs propres annonces et historiques ; leurs déclarations ne constituent pas une évaluation clinique indépendante. Pour Arthrobot, les récits divergent : la plage de dates et la nature du témoignage sont explicites.
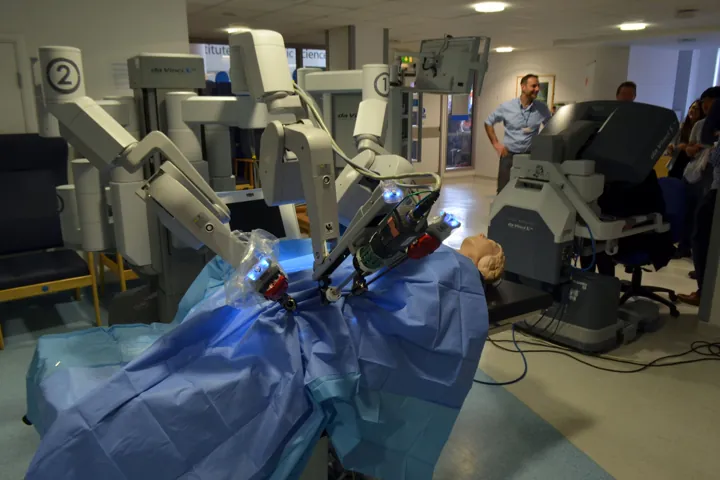
La photographie d’introduction est authentique, créditée et réutilisable sous CC BY-SA ; elle montre un système en 2015, pas le modèle 5. Les documents historiques illustrés restent accessibles par les liens des fiches lorsque leur réutilisation n’est pas établie. Aucune image générée n’est présentée comme une archive.
- Arthrobot — témoignage de Geof Auchinleck
- Kwoh et al., 1988 — positionnement pour chirurgie stéréotaxique
- Imperial College — programme PROBOT
- Imperial College — Brian Davies et le jalon clinique de 1991
- HelpMate, publication de 1989
- Smithsonian — archives ROBODOC
- MIT — MIT-MANUS et les essais prévus en 1994
- Krebs et al. — rééducation robotisée et historique MIT-MANUS
- Intuitive — rapport historique, commercialisation en 1999
- FDA — da Vinci, décision du 11 juillet 2000
- IRCAD — opération Lindbergh, 7 septembre 2001
- IRCAD — trentième anniversaire en 2024
- Hocoma — Lokomat User Script, historique et fonctionnement
- PARO — annonce de commercialisation de 2004
- PARO — historique des ventes depuis 2005
- Medtech — document financier, développement et certifications ROSA
- FDA — ReWalk, décision De Novo du 26 juin 2014
- FDA — prothèse DEKA Arm et évaluation fonctionnelle
- CEA — preuve de concept Clinatec, 2019
- CNRS — manipulation de cellules par microrobots, 2022
- Intuitive — annonce FDA da Vinci 5, 14 mars 2024
- ETH — microrobots et apprentissage, 26 juin 2025
- Medany et al. — étude évaluée par les pairs, 2025
- ETH — capsules guidées, expériences précliniques de novembre 2025
- ETH — présentation des recherches en janvier 2026
- FDA — systèmes chirurgicaux assistés par ordinateur
- ANSM — recommandations de cybersécurité des dispositifs médicaux
- Union européenne — règlement 2017/745 sur les dispositifs médicaux
Poursuivre l’exploration
NewsRobotique · FJVR · Méthode éditoriale · À propos · Mentions légales · Contact