Histoire de la robotique militaire et sécuritaire
De la télécommande aux systèmes d’IA : comprendre les machines, leurs usages et la place de l’humain, de 1898 à 2026.
Observer, transporter, secourir, déminer : la robotique de défense ne se résume pas aux armes. Cette histoire distingue les prototypes, les essais et les emplois opérationnels, sans confondre autonomie de déplacement et décision d’emploi de la force.
Documentation vérifiée le 11 octobre 2026 · Sélection pédagogique, non exhaustive · Les dates indiquent le jalon décrit.
Les filtres se recoupent. « IA / autonomie » inclut aussi la navigation programmée et les recherches sur l’autonomie : ce filtre ne signifie pas que chaque système utilise l’IA.
1898–1918 · Commander à distance
Les premiers essais séparent l’opérateur de la machine. La radiocommande et le guidage préétabli sont deux voies distinctes.
Le bateau de Nikola Tesla
Nikola Tesla
États-Unis · inventeur né dans l’actuelle Croatie
Jalon : Démonstration
Un bateau miniature reçoit des commandes par radio : une démonstration fondatrice de la commande sans fil.
En savoir plus : fonctionnement et importance
L’opérateur dirige la machine depuis l’extérieur. Ce n’est ni un bateau autonome ni une IA ; l’innovation réside dans la transmission des instructions. Le musée Tesla conserve une reconstitution du dispositif.
Aerial Target
Archibald Montgomery Low et équipe britannique
Royaume-Uni
Jalon : Essai
Les essais britanniques d’avions sans pilote explorent la conduite par radio.
En savoir plus : fonctionnement et importance
Le Smithsonian situe en mars 1917 un premier vol radiocommandé de l’équipe Low. Ces tentatives rencontrent des difficultés de fiabilité : une preuve expérimentale n’est pas un service opérationnel.
Kettering Bug
Charles F. Kettering · Dayton-Wright
États-Unis
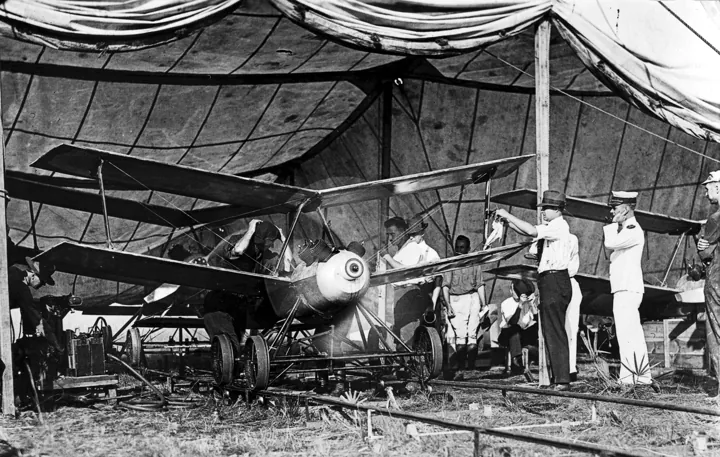

Jalon : Prototype sans emploi au combat
Cet appareil expérimental suit des réglages préparés avant le départ, sans pilote à bord.
En savoir plus : fonctionnement et importance
Conçu en 1917, le Bug est testé pendant la Première Guerre mondiale. Ses commandes pneumatiques et électriques exécutent un plan prédéfini. Moins de cinquante exemplaires sont produits avant l’armistice ; il n’est pas engagé au combat.
1939–1945 · Premiers emplois opérationnels
Les véhicules sans équipage passent du laboratoire à certaines opérations. L’humain reste aux commandes des exemples présentés ici.
Goliath
Borgward · variantes produites avec d’autres industriels
Allemagne
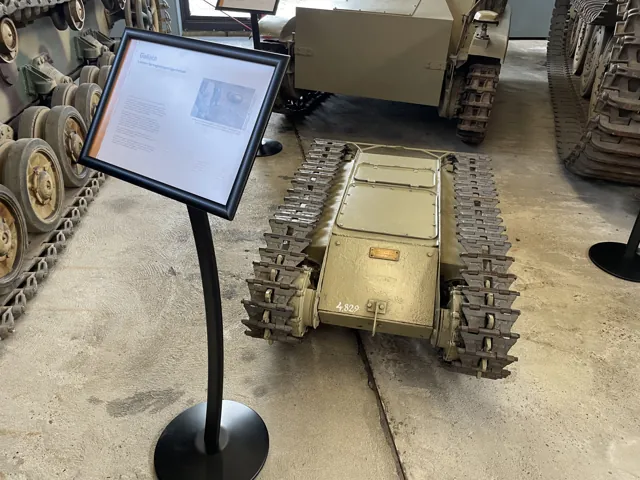

Jalon : Production et emploi en guerre
Un petit véhicule chenillé peut être dirigé à distance par un opérateur relié par câble.
En savoir plus : fonctionnement et importance
Le Musée de l’Armée polonaise date la série d’essai d’avril 1942 et la production de mai. Les versions suivantes apparaissent en 1943. Il s’agit d’une arme de démolition à usage unique, pas d’un démineur autonome. Son histoire montre aussi les limites d’une liaison matérielle vulnérable.
TDR-1
Interstate Aircraft · US Navy · RCA
États-Unis
Jalon : Emploi opérationnel limité
Une caméra transmet la vue avant à un opérateur qui commande l’appareil depuis un autre avion.
En savoir plus : fonctionnement et importance
La préparation s’achève à la fin de 1942, mais l’emploi opérationnel documenté commence en septembre 1944 dans le Pacifique. La télévision ajoute une perception à distance à la radiocommande. Ce dispositif demeure piloté par un humain.
1945–1989 · Observer et intervenir
Reconnaissance aérienne, récupération sous-marine et déminage construisent des usages durables : voir ou agir à distance du danger.
Firebee de reconnaissance
Ryan / Teledyne Ryan · US Air Force
États-Unis
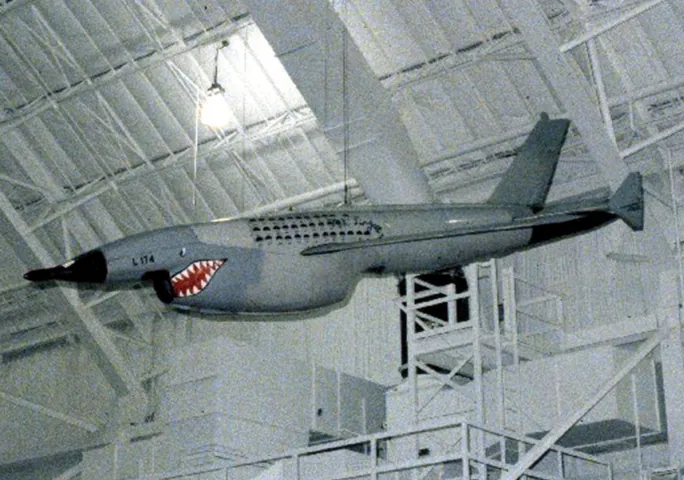

Jalon : Missions opérationnelles
Des variantes du drone-cible Firebee deviennent des appareils de reconnaissance et de collecte de renseignements.
En savoir plus : fonctionnement et importance
Les Lightning Bug sont employés entre 1964 et 1979 selon la synthèse des National Academies. Les fonctions et modes de conduite varient selon les versions ; on ne doit pas attribuer à toute la famille un même niveau d’autonomie. Les appareils peuvent être récupérés pour de nouveaux vols.
CURV : intervenir sous l’eau
Naval Ordnance Test Station · US Navy
États-Unis
Jalon : Récupération réelle
Le robot sous-marin CURV participe à la récupération d’une bombe perdue en Méditerranée après l’accident de Palomares.
En savoir plus : fonctionnement et importance
L’Office of Naval Research rapporte l’intervention de 1966. Le véhicule, d’abord destiné à récupérer du matériel d’essai, relie caméra, outils et contrôle distant. Son intérêt historique est la possibilité d’intervenir sans embarquer un humain dans l’engin.
PAP 104
ECA · DGA
France
Jalon : Création du système
Le Poisson autopropulsé devient un repère français de la robotique sous-marine antimines.
En savoir plus : fonctionnement et importance
Le rapport annuel d’ECA situe la création du PAP 104 en 1970. Malgré le mot « autopropulsé », le robot ne décide pas seul de sa mission : la propulsion et la commande à distance sont des fonctions différentes. Les évolutions ultérieures de la famille ne doivent pas être confondues avec ce premier jalon.
Scout et Mastiff
IAI · Tadiran
Israël
Jalon : Surveillance et développement
Les petits drones de surveillance associent caméra de télévision et transmission d’informations au sol.
En savoir plus : fonctionnement et importance
IAI date l’entrée en service du Scout de 1979. Le musée Evergreen documente les caméras du Mastiff III et les essais américains conduisant au Pioneer. Cette carte ne fixe pas une date unique de lancement pour toutes les variantes Mastiff. La vidéo en temps réel transforme l’observation à distance.
Wheelbarrow
Équipe britannique · MVEE, puis industriels spécialisés
Royaume-Uni
Jalon : Conception et premiers usages
Le robot de déminage éloigne l’opérateur de l’objet suspect et lui renvoie des images.
En savoir plus : fonctionnement et importance
Le RAF Museum date sa conception de 1972 en réponse aux besoins des équipes de déminage d’Irlande du Nord. Le premier engin emprunte à une brouette électrique ; les générations suivantes utilisent des chenilles. La protection du spécialiste devient une fonction centrale de la robotique sécuritaire.
RQ-2 Pioneer
Pioneer UAV · filiation AAI / IAI
États-Unis / Israël
Jalon : Déploiement
Le Pioneer entre en déploiement pour des missions d’observation et de surveillance.
En savoir plus : fonctionnement et importance
La synthèse des National Academies indique un premier déploiement en 1986. Il relie un aéronef, ses capteurs et une station au sol. Le jalon concerne le système opérationnel, pas une capacité d’IA moderne.
1990–2000 · L’ère des réseaux et des capteurs
La navigation, les liaisons de données et les capteurs numériques permettent des missions plus longues. Un pilote distant et un vol programmé ne jouent pas le même rôle.
RQ-1 Predator
General Atomics Aeronautical Systems
États-Unis
Jalon : Premier vol
Le premier vol de juillet 1994 marque un jalon des drones d’observation de longue endurance.
En savoir plus : fonctionnement et importance
Le contrat initial est signé en janvier 1994 et la production débute en août 1997 selon le musée de l’USAF. La portée des liaisons, la navigation et les capteurs donnent au pilote distant une nouvelle continuité d’observation. Il faut distinguer ce RQ-1 initial des versions armées apparues ensuite.
RQ-4 Global Hawk
Northrop Grumman
États-Unis
Jalon : Premier vol
Un aéronef de reconnaissance exécute des missions de vol préparées à l’avance sous supervision humaine.
En savoir plus : fonctionnement et importance
Le musée de l’USAF date son premier vol de 1998 et décrit les missions préprogrammées ainsi que les capteurs numériques et infrarouges. L’autonomie de navigation concerne le vol ; elle ne signifie pas sélection autonome de cibles ni recours nécessaire à l’IA.
2000–2010 · Protéger les équipes au sol
Les robots de déminage se diffusent dans les conflits ; les défis de recherche explorent parallèlement la conduite autonome.
PackBot en Afghanistan
iRobot · forces américaines
États-Unis
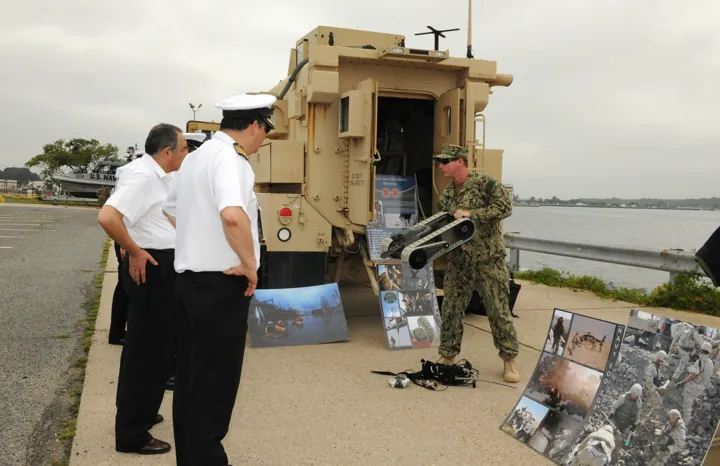

Jalon : Emploi documenté
Des robots compacts d’exploration et de déminage accompagnent les équipes au sol.
En savoir plus : fonctionnement et importance
L’US Army rapporte la présence du PackBot en Afghanistan depuis 2002. La caméra et le bras permettent de voir et de manipuler à distance. La photo présentée date de 2012 : elle illustre la famille PackBot, sans prétendre montrer son premier déploiement.
DARPA Grand Challenge
DARPA · équipes universitaires et industrielles
États-Unis
Jalon : Compétition de recherche
Après l’échec collectif de 2004, cinq véhicules terminent l’épreuve de conduite autonome de 2005.
En savoir plus : fonctionnement et importance
La compétition du 8 octobre 2005 est remportée par l’équipe Stanford. La perception et la planification doivent permettre aux véhicules de progresser sans conducteur. C’est un accélérateur de recherche dont les retombées dépassent la défense ; ce résultat ne prouve pas une aptitude à toutes les situations militaires.
TALON en Irak
Foster-Miller
États-Unis
Jalon : Emploi documenté
Le TALON devient un exemple majeur de robot d’intervention auprès d’objets suspects.
En savoir plus : fonctionnement et importance
L’US Army documente son utilisation à Tikrit en 2005. Le robot dispose de chenilles, de caméras et d’un bras commandé à distance. La réduction de l’exposition humaine vient ici de la téléopération, pas d’une décision autonome de neutralisation. Le jalon correspond à l’usage cité, pas à la date d’invention.
Harfang
EADS · IAI · Armée de l’Air
France / Israël
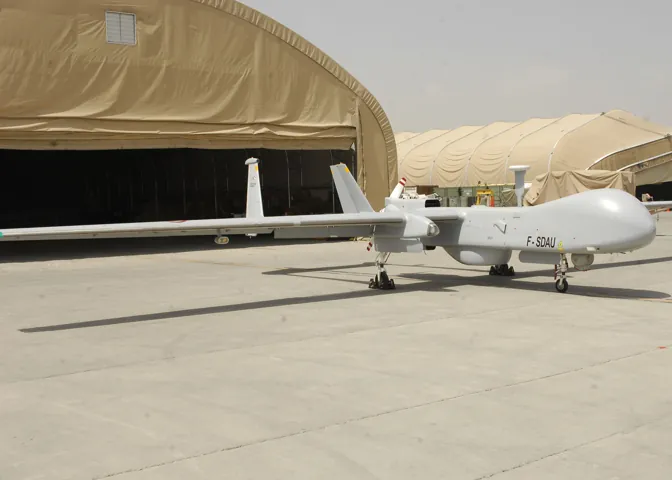

Jalon : Premier vol français puis opérations
Premier vol à Istres en septembre 2006 ; premier déploiement opérationnel en Afghanistan en février 2009.
En savoir plus : fonctionnement et importance
La rétrospective officielle souligne la transmission d’images vers les centres de commandement et les combattants. Harfang contribue ensuite à des missions de surveillance sur le territoire français. La date de vol et celle du premier emploi opérationnel sont volontairement séparées.
DARPA Urban Challenge
DARPA · Carnegie Mellon et autres équipes
États-Unis
Jalon : Compétition de recherche
Les véhicules doivent évoluer dans un environnement urbain avec des règles de circulation et d’autres usagers.
En savoir plus : fonctionnement et importance
Les équipes travaillent la perception, la prise de décision et les manœuvres dans un cadre organisé. La victoire de Tartan Racing prolonge les défis du désert. On passe de suivre une route à interagir avec un environnement plus complexe, sans confondre piste d’essai et circulation libre.
2010–2020 · Partager les tâches avec la machine
La mobilité assistée, la perception et la collaboration homme-machine progressent. Ces démonstrateurs ne sont pas tous devenus des matériels de série.
LS3 : le robot porteur
DARPA · Boston Dynamics
États-Unis
Jalon : Prototype
Un quadrupède expérimental suit une équipe et transporte une partie de sa charge.
En savoir plus : fonctionnement et importance
Le premier essai extérieur cité par DARPA a lieu en janvier 2012. Le système combine locomotion, perception et interaction avec les utilisateurs. LS3 est présenté ici comme démonstrateur de soutien ; cette fiche ne lui attribue pas un déploiement généralisé ni un statut d’arme autonome.
Robotics Challenge : intervenir en catastrophe
DARPA · équipes internationales
États-Unis · participants internationaux
Jalon : Finale de recherche
Les robots affrontent des tâches de déplacement et de manipulation dans un scénario de catastrophe.
En savoir plus : fonctionnement et importance
Les finales de juin 2015 illustrent les difficultés de la manipulation, de la mobilité et des liaisons homme-machine. Le programme soutient l’intervention dans des environnements dangereux, notamment pour le secours ; un financement de défense n’en fait pas une compétition de robots combattants.
Sea Hunter
DARPA · Leidos · Office of Naval Research
États-Unis
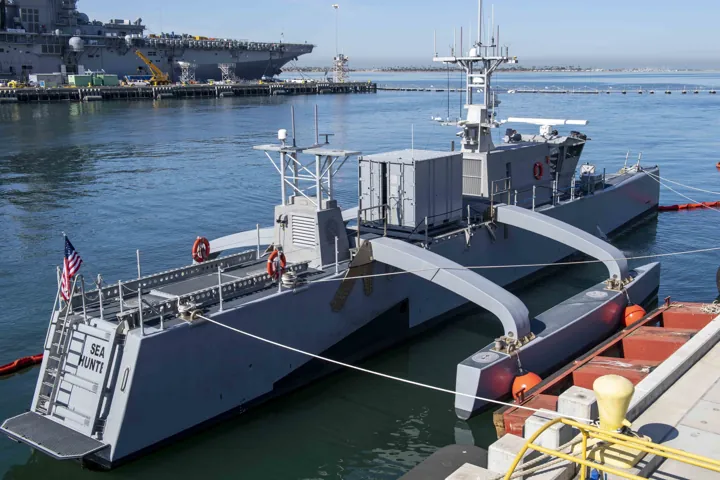

Jalon : Essais puis transfert de programme
Le navire sans équipage est testé en mer à partir de 2016, puis son développement est transféré à l’ONR en 2018.
En savoir plus : fonctionnement et importance
Sea Hunter explore la navigation prolongée et le respect des règles maritimes. Le transfert poursuit la maturation du prototype : il ne vaut pas preuve de toutes les missions envisagées. La photographie date de 2022 et représente le navire à quai, plusieurs années après les premiers essais.
FURIOUS : des robots équipiers
DGA · Safran · Effidence et partenaires
France
Jalon : Projet de recherche et démonstrateurs
La DGA confie un projet de robotique terrestre destiné à étudier l’aide que des équipiers robotisés peuvent apporter.
En savoir plus : fonctionnement et importance
Le contrat est remporté à la fin de 2017 et annoncé en janvier 2018. Une nouvelle tranche suit en juin 2022. FURIOUS concerne l’étude, le développement et l’évaluation de démonstrateurs : il ne constitue pas l’annonce d’une unité opérationnelle entièrement autonome.
2020–2026 · Autonomie, IA et limites du terrain
Les expérimentations d’IA côtoient des usages opérationnels largement téléopérés. Cette section s’arrête aux informations vérifiées au 11 octobre 2026.
OFFSET : expérimenter un essaim
DARPA · équipes de recherche et intégrateurs
États-Unis
Jalon : Dernier essai de terrain
Des véhicules aériens et terrestres sont évalués ensemble pour explorer les interactions au sein d’un essaim.
En savoir plus : fonctionnement et importance
L’essai final FX-6 se déroule en 2021. Les fonctions de coordination, les interfaces et les contraintes du terrain restent des objets de recherche. Une démonstration d’essaim ne prouve ni un déploiement militaire courant ni une capacité de décision létale autonome.
CoHoMa : apprendre à collaborer
Battle Lab Terre · AID · équipes participantes
France
Jalon : Challenges exploratoires
Des équipes confrontent leurs systèmes terrestres et aériens à des scénarios de terrain.
En savoir plus : fonctionnement et importance
La première édition prépare des missions de reconnaissance en mai 2022 ; la deuxième explore en 2023 un autre scénario. L’enjeu porte autant sur la charge des opérateurs et l’organisation que sur les capacités techniques. Les équipes testent des solutions, elles ne démontrent pas une autonomie totale uniforme.
ACE : l’IA dans un avion d’essai
DARPA · US Air Force · partenaires
États-Unis
Jalon : Essais encadrés
Des algorithmes d’IA commandent le X-62A VISTA lors de scénarios aériens expérimentaux.
En savoir plus : fonctionnement et importance
DARPA décrit des essais en 2023 poursuivis en 2024. Le jalon concerne le pilotage et les manœuvres dans un cadre d’essai. Il ne démontre pas qu’une IA décide seule de l’emploi d’une arme ; les essais ne sont pas un engagement opérationnel.
Manta Ray
DARPA · Northrop Grumman
États-Unis
Jalon : Prototype testé en mer
Le prototype sous-marin réalise des essais à échelle réelle au large de la Californie.
En savoir plus : fonctionnement et importance
Les essais de février et mars 2024 explorent la propulsion, la conduite et les capacités du véhicule. Ce système vise des opérations sous-marines prolongées ; les perspectives du programme sont distinguées de ce qui a effectivement été testé.
SLAM-F : nouvelle génération sous-marine
DGA · Thales · Exail
France
Jalon : Commande, livraisons futures
La France officialise en novembre 2024 l’acquisition de huit drones sous-marins de nouvelle génération.
En savoir plus : fonctionnement et importance
La DGA indique alors de premières livraisons prévues pour 2028. Le système associe navigation, sonar et traitement des observations pour la guerre des mines. Une commande ne signifie pas que ces nouveaux appareils sont déjà opérationnels en 2024.
Ukraine : la logistique robotisée
Forces ukrainiennes · fabricants ukrainiens, dont SIRKO
Ukraine
Jalon : Usages rapportés par une partie au conflit
Des robots terrestres sont employés pour le transport et certaines missions d’évacuation ou d’ingénierie.
En savoir plus : fonctionnement et importance
Le ministère ukrainien documente SIRKO-S1 en mars 2025 et rapporte plus de 7 000 missions robotisées en janvier 2026, principalement logistiques. Ce chiffre est attribué à sa source officielle, sans validation indépendante dans cette page. L’emploi d’un robot ne prouve pas une autonomie de décision ; communications, terrain et fiabilité restent déterminants.
CoHoMa 4 : poursuivre l’évaluation
Armée de Terre · Battle Lab Terre · AID
France
Jalon : Annonce d’un challenge
La quatrième édition explore la collaboration de systèmes terrestres et aériens et leurs contraintes réelles.
En savoir plus : fonctionnement et importance
La présentation de 2026 distingue CoHoMa des objectifs du projet Pendragon. Mobilité, téléopération hors vue, endurance et perception sont des axes d’évaluation. L’annonce est un jalon de recherche ; cette page ne transforme pas les objectifs futurs en capacités acquises.
SLAM-F : poursuivre l’équipement
DGA · Marine nationale · industriels du programme
France
Jalon : Commande
La DGA commande douze drones supplémentaires de surface et sous-marins ainsi que l’affrètement de navires porteurs.
En savoir plus : fonctionnement et importance
Ce jalon porte sur une commande, annoncée par la DGA en 2026. Il poursuit la transformation de la lutte contre les mines et la possibilité d’opérer à distance de la zone dangereuse. Les livraisons et la disponibilité opérationnelle doivent être vérifiées séparément pour chaque système.
La trajectoire française
Trois fils se croisent : la guerre des mines, la surveillance aérienne et la recherche terrestre. La DGA, les forces, les industriels et les équipes académiques interviennent à des étapes différentes.
1970 · Le temps long sous la mer
Le PAP 104 inscrit ECA et la DGA dans l’histoire de l’intervention sous-marine antimines. La téléopération permet d’éloigner les personnels des objets dangereux.
2006–2009 · Observer depuis les airs
Le Harfang illustre une autre filière : un système aérien associant appareil, capteurs, liaisons et équipes au sol. Les premiers vols français précèdent le déploiement en Afghanistan.
2017–2022 · Évaluer des équipiers terrestres
FURIOUS structure des recherches sur les plateformes, la mobilité autonome et l’aide au combattant. La DGA et les industriels expérimentent des fonctions, avec une nouvelle tranche en 2022.
2022–2026 · L’humain dans le système
Les challenges CoHoMa examinent la coopération, les interfaces et les contraintes du terrain. Le lien avec la modernisation de l’armée de Terre se joue dans les besoins et l’intégration : SCORPION ne signifie pas que tous les véhicules sont des robots autonomes.
2024–2026 · Renouveler la lutte contre les mines
Les commandes SLAM-F associent drones de surface, véhicules sous-marins et navires porteurs. Les annonces d’acquisition, les livraisons prévues et les emplois effectifs constituent des jalons différents.
Six familles pour lire les usages
Terrestres · UGV
Roues, chenilles ou pattes : reconnaissance, transport, intervention et parfois fonctions armées. La forme du châssis ne dit pas qui prend les décisions.
Aériens · UAV
Les drones peuvent être télépilotés, suivre un trajet programmé ou intégrer des fonctions de perception. Un avion sans pilote à bord n’est pas nécessairement autonome.
Surface et sous-marins · USV / ROV / AUV
Un USV navigue à la surface. Un ROV sous-marin reste généralement relié à un opérateur ; un AUV exécute une mission avec davantage d’autonomie. Les systèmes combinent parfois plusieurs véhicules.
Déminage et sécurité
Caméras, capteurs et manipulateurs servent à inspecter un environnement dangereux et à éloigner les équipes. Leur usage concerne aussi la sécurité civile et le secours.
Soutien et logistique
Acheminer du matériel ou contribuer à une évacuation sont des missions distinctes de l’emploi d’une arme. La fiabilité et l’ergonomie comptent autant que l’autonomie.
Systèmes collaboratifs
Plusieurs machines et opérateurs échangent des informations et se répartissent des tâches. Un groupe de drones n’est pas automatiquement un essaim autonome.
Qui décide ? Comprendre le contrôle
Ces quatre descriptions sont un guide pédagogique, pas une norme universelle ni une échelle certifiée. Un même système peut changer de mode selon la tâche.
L’humain choisit les actions au fil de la mission. La machine exécute les commandes.
Goliath, Wheelbarrow, robots EODUne séquence ou un trajet préparé est exécuté dans un cadre défini.
Kettering Bug ; vol préprogramméCertaines tâches sont déléguées ; l’humain définit l’objectif et supervise.
Mobilité assistée, suivi d’un équipierLe système perçoit et adapte des actions sans commande continue, dans un domaine d’emploi limité.
Navigation expérimentale de Sea HunterL’IA est une technique ; l’autonomie est une fonction
L’IA peut aider à reconnaître un objet, analyser des images ou proposer une trajectoire. Un robot peut être autonome dans son déplacement sans IA moderne, et utiliser de l’IA tout en restant piloté. Il faut examiner séparément la navigation, la perception, la sélection d’un objectif et l’application de la force.
Droit, éthique et responsabilité
Le droit international humanitaire s’applique à l’emploi des armes, y compris lorsqu’elles intègrent des fonctions autonomes. Distinction entre civils et combattants, proportionnalité et précautions restent des exigences ; la technologie ne les efface pas.
Autonomie de navigation ≠ autonomie d’une arme
Le CICR décrit les armes autonomes comme des systèmes qui sélectionnent des cibles et appliquent la force sans intervention humaine dans ces fonctions. Un robot démineur ou un drone télépiloté ne relève donc pas automatiquement de cette description. L’autonomie doit être analysée fonction par fonction.
Ce qui relève des règles et ce qui relève des propositions
Le CICR recommande de nouvelles règles contraignantes : interdire les armes autonomes imprévisibles et celles conçues ou utilisées pour appliquer la force contre des personnes, et encadrer strictement les autres. Ces recommandations ne doivent pas être présentées comme un traité universel déjà adopté.
En 2026, le groupe d’experts de la Convention sur certaines armes classiques poursuit ses travaux à l’ONU. Une proposition, un document de travail et un texte juridiquement en vigueur n’ont pas le même statut. L’examen juridique des armes nouvelles et la responsabilité humaine restent des questions centrales.
Quelles perspectives ?
La progression probable porte sur la fiabilité, les interfaces de supervision, la mobilité, les communications et la coordination. Mais une démonstration spectaculaire ne dit pas combien de temps un système reste utile, dans quelles conditions, ni avec quelles responsabilités.
Pour suivre les prochaines étapes, NewsRobotique distinguera les annonces industrielles, les commandes, les essais et les usages documentés. Les questions de contrôle humain, de traçabilité et de protection des personnes accompagnent les progrès techniques ; elles ne viennent pas après.
Sources, images et méthode
Vérification documentaire : 11 octobre 2026. Priorité aux musées, organismes publics, archives et documents de programme. Les industriels renseignent leurs propres annonces ; les ministères participant à un conflit sont des sources attribuées, sans validation indépendante implicite de leurs bilans.
La frise est une sélection, pas un inventaire complet. Les dates désignent les événements mentionnés. Les photographies authentiques portent un crédit, un lien vers le fichier et une indication de droits ; certaines sont prises bien après l’invention. Les autres fiches utilisent des pictogrammes pédagogiques originaux et renvoient aux documents illustrés. Aucune image générée n’est présentée comme une photographie historique.
Les sources ne constituent pas une approbation du site par leurs organismes. Les modalités d’usage et de contrôle peuvent différer selon la version d’un système.
- Musée Nikola Tesla — bateau radiocommandé, 1898
- Smithsonian — The Secret History of Drones
- National Museum of the USAF — Kettering Bug
- Musée de l’Armée polonaise — Goliath
- National Naval Aviation Museum — TDR-1
- National Museum of the USAF — Firebee de reconnaissance
- Office of Naval Research — Future Force, été 2016
- ECA — rapport annuel 2004, historique p. 9
- RAF Museum — Wheelbarrow, conçu en 1972
- Israel Aerospace Industries — histoire, Scout en 1979
- Evergreen Museum — notice Mastiff III
- National Academies — Uninhabited Air Vehicles, 2000
- National Museum of the USAF — RQ-1 Predator
- National Museum of the USAF — RQ-4 Global Hawk
- US Army — How many robots does it take?, 2018
- US Army — TALON et PackBot, 2008
- DARPA — Grand Challenge, 2004 et 2005
- DARPA — Urban Challenge, 2007
- Ministère des Armées — rétrospective Harfang
- DARPA — LS3, essai de janvier 2012
- DARPA — Robotics Challenge, intervention en catastrophe
- DARPA — Sea Hunter, essais puis transfert en 2018
- Safran — contrat DGA FURIOUS, janvier 2018
- Safran — nouvelle tranche FURIOUS, juin 2022
- DARPA — dernier essai OFFSET, 2021
- Armée de Terre — lancement du premier CoHoMa
- Armée de Terre — CoHoMa 2, 2023
- DARPA — ACE, essais aériens 2023–2024
- DARPA — Manta Ray, essais de 2024
- DGA — commande de huit AUV, novembre 2024
- Ministère ukrainien de la Défense — SIRKO-S1, mars 2025
- Ministère ukrainien de la Défense — missions de janvier 2026
- AID — présentation de CoHoMa 4, 2026
- DGA — commande SLAM-F du 21 juillet 2026
- Armée de Terre — Robotisation du champ de bataille, 2026
- CICR — armes autonomes et droit humanitaire
- CICR — Autonomous Weapon Systems and IHL, enjeux choisis
- ONU — Groupe d’experts sur les armes autonomes, sessions 2026
NewsRobotique · FJVR · Méthode éditoriale À propos Mentions légales Contact